cuRobo는 기하 및 로봇 제약을 만족하면서 목표 자세에 도달하는 동작을 계산합니다. 로봇 모델, 환경의 표현, 시작 상태를 입력받아 별도 컨트롤러가 실행할 궤적을 반환합니다. cuRobo와 cuRoboV2 논문은 서로 다른 플래너 설계를 설명합니다.
장애물 하나가 관절 경로를 어떻게 바꿀까요?
- 입력계획 문제 정의
시작 관절 + 목표 자세 + 장애물 형상목표를 고정하고 장애물 배치를 정합니다.
- 처리동작 계획
기구학과 충돌 검사 → 중간 자세목표까지 닿고 도중에 장애물을 피하는 자세를 찾습니다.
- 출력저장된 경로 검사
motion.npz · result.json관절 값과 로봇 팔 끝의 좌표를 각각 읽습니다.
목표 자세에서 관절 경로로
팔 끝의 위치와 방향이 목표이고, 실제 제어 명령은 관절 값의 순서입니다. 기구학은 관절 값에서 팔 끝과 링크 위치를 계산합니다. cuRobo는 주어진 장애물을 피하면서 목표에 닿는 중간 자세들을 찾습니다.
기록에서 장애물을 추가했을 때의 차이 읽기
저장된 실험에서는 4 × 4 × 8cm 장애물을 추가하자 기준 경로 24점이 우회 경로 26점으로 바뀌었습니다. motion.npz의 obstacle_tool에서 세 열은 팔 끝 XYZ 좌표입니다. obstacle_q는 같은 경로의 관절 값입니다. 우회 경로의 팔 끝 표본이 상자에 들어가는지 검사하고, 팔 링크의 충돌은 플래너가 검사한 조건도 함께 봅니다. 실험 코드 · cuRobo 공식 저장소 · 로봇 동작 실습
아키텍처와 데이터 흐름
| 구성 요소 | 입력·처리·출력 |
|---|---|
| 로봇과 충돌 기하 | 운동학 모델이 관절과 링크를 정의합니다. 충돌 기하는 로봇 형상을 근사하며 플래너가 사용하는 월드 좌표계에서 장애물을 표현합니다. |
| 역기구학과 궤적 최적화 | 직교 좌표로 주어진 목표에 대해 역기구학으로 관절 목표 후보를 구합니다. 초기 버전의 플래너는 충돌 및 동작 비용을 고려해 GPU에서 궤적 후보를 평가하고 개선합니다. |
| cuRoboV2 | V2 논문은 토크를 고려한 B-스플라인 최적화, 깊이 데이터를 융합한 GPU 거리장, 전신 운동학·동역학을 설명합니다. 설치한 버전의 API와 충돌 검사 백엔드를 확인합니다. |
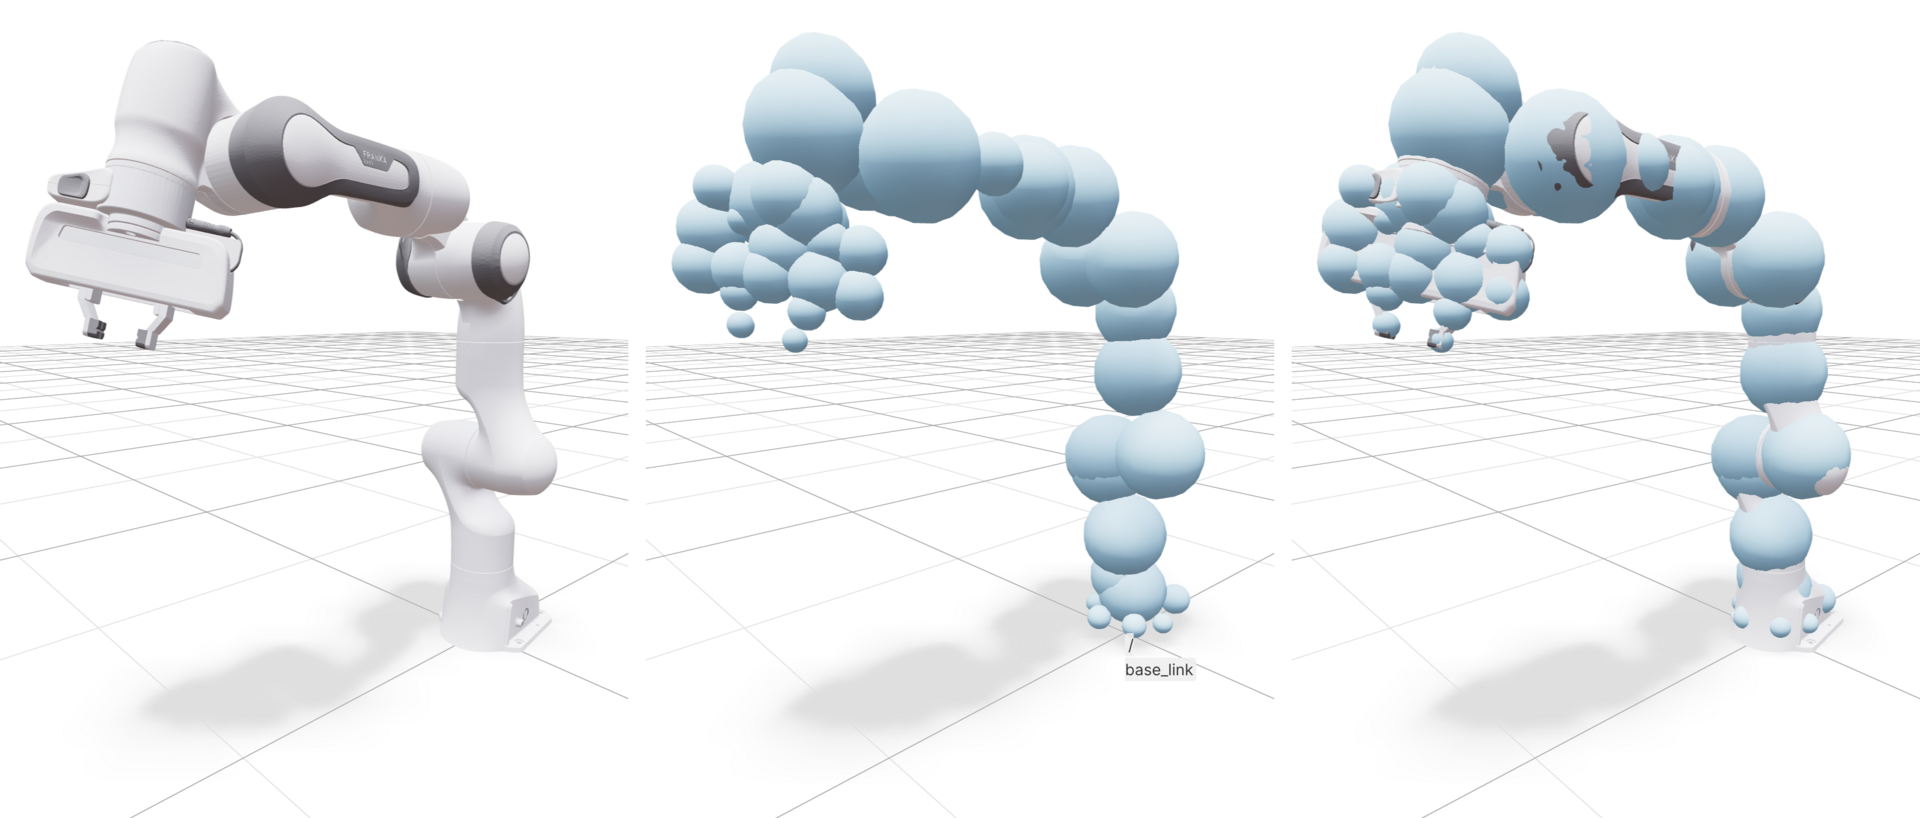
Franka 그림은 계획에 쓰이는 링크별 충돌 구를 보여줍니다. 실제 링크와 그리퍼, 잡고 있는 물체의 형상을 충분히 덮는지 확인할 수 있습니다. 공식 그림 출처

cuRoboV2-Fast의 배포 그림은 장면 인식, 파지 제안, 토크 제한을 고려한 동작 계획을 연결합니다. 물체 표면과 충돌 거리 지도는 시스템 안에서 서로 다른 경로로 전달됩니다. 공식 논문 그림 17
적용 예시
- 물체를 집어 옮기는 이동 구간이라면 현재 관절 상태, 목표 도구 자세, 장애물을 공통 좌표계로 제공합니다. 시뮬레이션에서 계획된 궤적을 먼저 확인합니다.
- 통과한 궤적을 컨트롤러에 전달하고 추적 성능과 여유 거리를 각각 확인합니다. 장면이 달라지면 경로를 다시 계획합니다.
검증할 항목
- 자세 규약, 관절 이름, 충돌 여유를 확인합니다. 충돌 형상에 누락이 있으면 모델 안에서만 안전한 경로가 나올 수 있습니다.
- 플래너 결과 상태를 확인하고 목표 GPU에서 실제 작업을 측정합니다. 계획 지연 시간과 실제 컨트롤러의 궤적 추적은 별개의 단계입니다.
공식 자료와 이용 조건
저장소 코드는 Apache-2.0입니다. 로봇 에셋이나 연동 구성 요소를 사용할 때 LICENSE_ASSETS와 구성 요소별 조건을 확인합니다.