분야별 실습 둘러보기
도구별로 어떤 결과를 만들 수 있는지 먼저 살펴보세요. 실습 페이지에서 실행 명령과 장면 파일, 결과 검사 방법을 확인할 수 있습니다.
분야 선택전체 분야
로봇 학습·제어
로봇 파운데이션 모델 비교하기
도구별 동작 원리
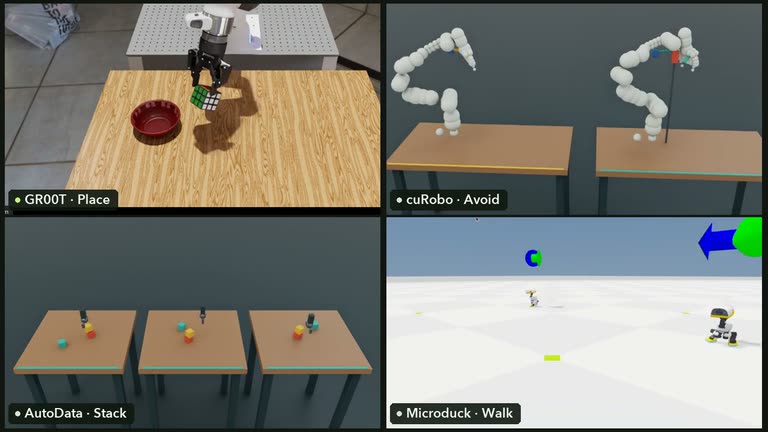
- Isaac Lab여러 로봇 환경에서 관측·행동·보상이 어떻게 오가고 정책을 학습시키는지 설명합니다.
- Isaac Capture사용자의 움직임을 로봇 명령으로 바꾸고 학습용 시연으로 기록하는 과정을 살펴봅니다.
- AutoData기존 로봇 시연을 새 장면에 적용하고 성공한 시연을 학습 데이터로 남기는 과정을 살펴봅니다.
- Video-to-Data사람의 작업 영상에서 로봇 학습에 쓸 만한 관측과 행동 쌍을 얻는 흐름을 설명합니다.
- cuRobo같은 목표에서 장애물 배치에 따라 관절 경로가 어떻게 달라지는지 봅니다.
- Isaac Lab-Arena로봇 평가에서 과제를 구성하고 모델을 실행한 뒤 에피소드의 성공 여부를 판정하는 과정을 봅니다.
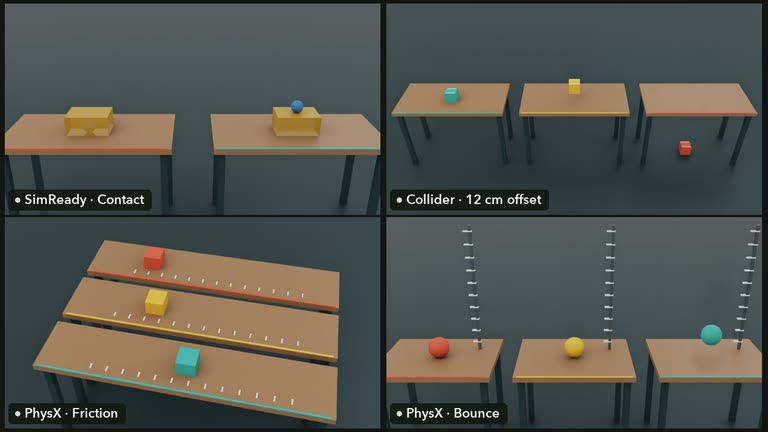
물리·시뮬레이션
3D 세계 생성·렌더링
실행 영상
글과 이미지로 만든 3D 공간 둘러보기
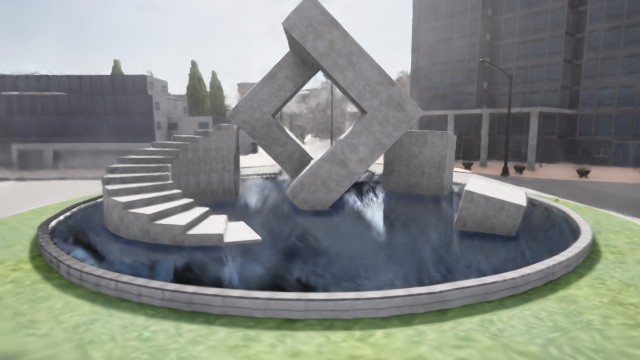
WorldGen으로 로봇 실험실·숲길·확장된 거실을 생성했습니다. 3D 공간에서 카메라를 움직인 영상을 보고, 브라우저에서도 직접 둘러보세요.
실행 영상
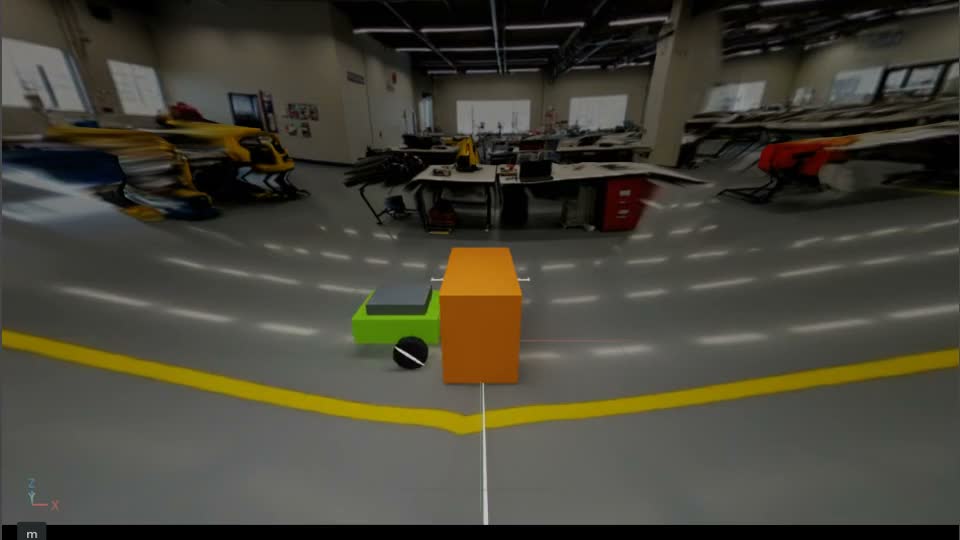
WorldGen 실험실에서 로봇 움직이기
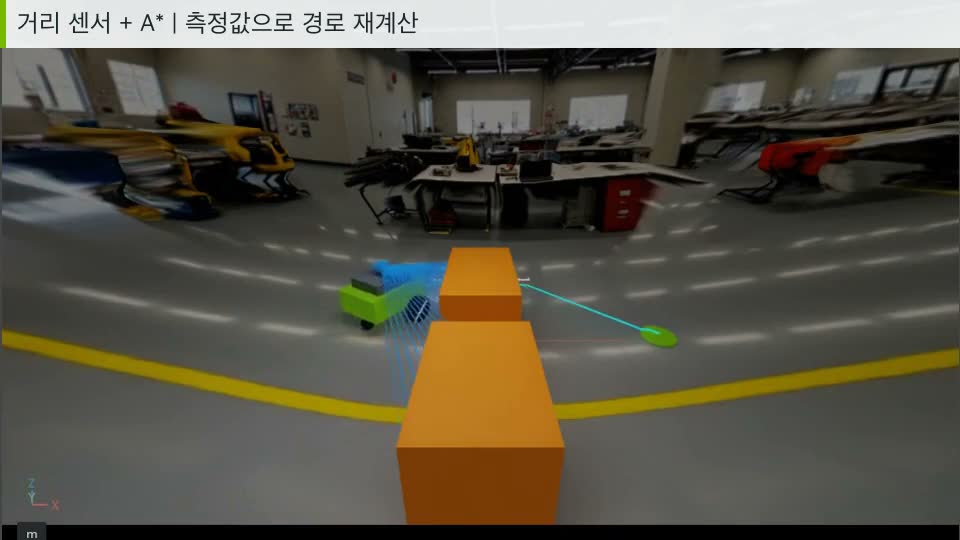
생성한 실험실에서 이동 로봇이 상자에 막힌 뒤 후진해 우회합니다. 회복 순서는 미리 정했고, 접촉과 움직임은 Isaac Sim 6.2의 PhysX가 실제 계산합니다.
실행 영상
정해 둔 경유점과 센서로 찾은 경로 비교
추가 상자가 기존 경로를 막습니다. 실제 물리 거리 센서의 측정값으로 점유 격자와 A* 경로를 만들자, 같은 로봇이 반대편으로 우회합니다. Isaac Sim GUI를 1배속으로 녹화했습니다.
실행 영상
움직이는 장애물에 멈추고 다시 출발하기
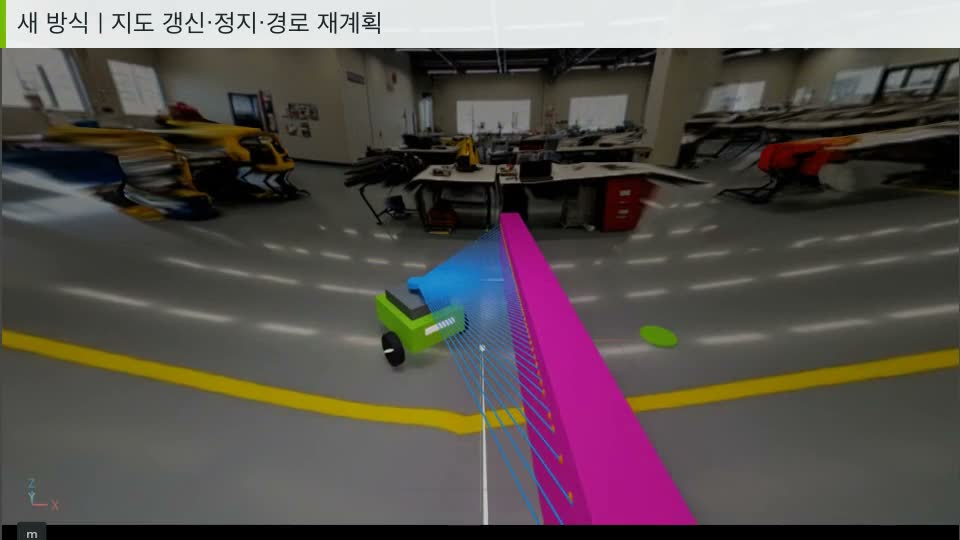
주행 중 차단벽이 닫혔다 열립니다. 이전 지도에는 관측이 남아 막히지만, 새 제어는 거리 관측으로 지도를 갱신하고 다시 출발합니다. 실제 Isaac Sim GUI를 1배속으로 녹화했습니다.
실행 영상
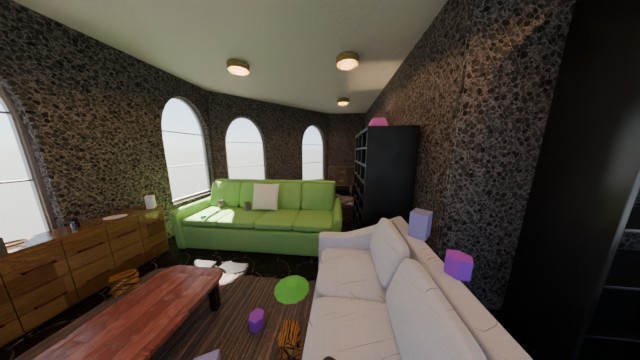
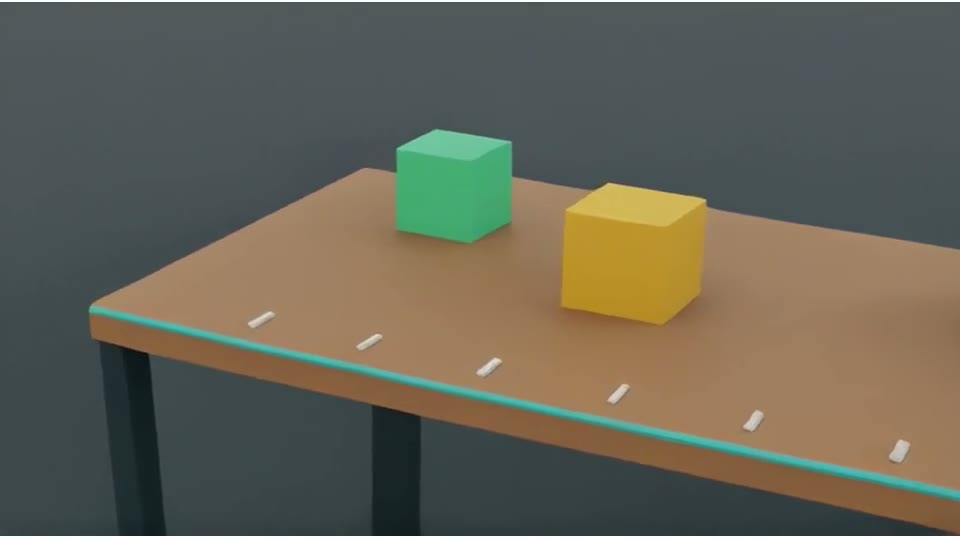
새로 생성한 집 안 둘러보기
Infinigen이 방·가구를 생성하고 카메라 경로를 정합니다. Blender Cycles로 렌더링한 절차적 생성 예제이며 신경망 월드 모델은 아닙니다.
실행 영상
월드 모델 생성과 주행 모델의 출력
Cosmos의 카메라 조건 영상 생성에 이어 Alpamayo 예측 경로를 Isaac Sim에서 재생합니다. 직접 만든 장면으로 각각 실행한 모델 실험입니다.
도구별 동작 원리
- 3D 세계 생성·렌더링 도구 고르기탐색 가능한 3D 세계, 촬영한 Gaussian 장면, 절차적 기하 구조와 카메라 동작 기반 영상을 비교합니다.
- Video-to-Data사람의 작업 영상에서 로봇 학습에 쓸 만한 관측과 행동 쌍을 얻는 흐름을 설명합니다.
- Cosmos Curator원본 영상을 짧은 구간으로 나누고 선별·주석해 학습 데이터를 만드는 과정을 봅니다.
- Cosmos Data Factory블루프린트가 선별·생성·평가 단계를 거쳐 데이터셋을 내보내는 과정을 살펴봅니다.
- Metropolis VSS영상 구간을 분석해 검색하고, 답변의 근거를 원본 영상에서 확인하는 방법을 살펴봅니다.
- Cosmos RLAlpaGym에서 경험 수집 프로세스와 학습 프로세스가 주행 기록과 보상을 어떻게 주고받는지 봅니다.
자율주행
실행 영상
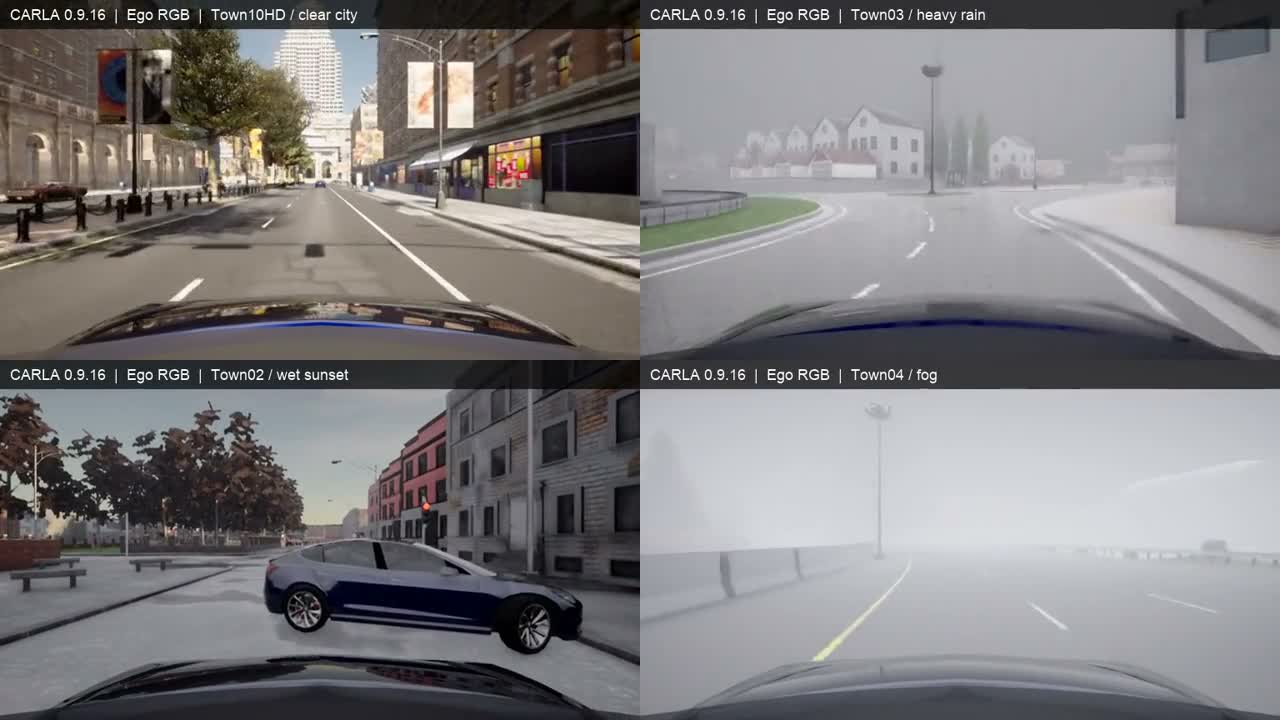
운전자 시점으로 보는 네 도로 환경
CARLA에서 도심·폭우·젖은 주택가·안개를 직접 촬영했습니다. 규칙 기반 Traffic Manager의 주행이며 AI 정책 성능을 평가한 영상은 아닙니다.
실행 영상
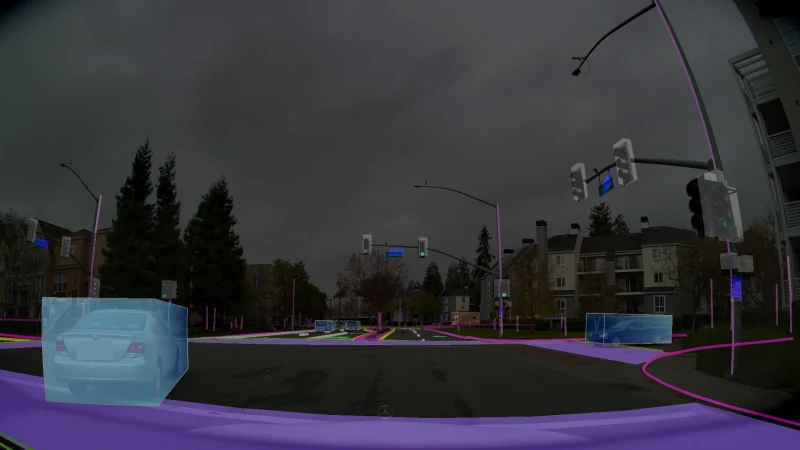
월드 모델 생성과 주행 모델의 출력
Cosmos의 카메라 조건 영상 생성에 이어 Alpamayo 예측 경로를 Isaac Sim에서 재생합니다. 직접 만든 장면으로 각각 실행한 모델 실험입니다.
3D 에셋·합성 데이터