Newton은 Warp 기반 로봇 시뮬레이션용 물리 엔진입니다. 선택한 솔버가 시간 스텝마다 충돌과 관절 움직임 등을 계산합니다. 로봇 학습에 필요한 관측값, 행동, 보상, 초기화 조건은 Isaac Lab 같은 학습 환경에서 정의합니다.
Newton이 계산한 다음 자세는 어떤 데이터일까요?
- 입력물리 모델 구성
강체 · 충돌체 · 관절형상과 초기 자세를 정합니다.
- 처리한 스텝 계산
접촉 + 솔버 + 시간 간격솔버가 다음 상태를 계산합니다.
- 출력저장된 상태 확인
newton-poses.npy같은 강체와 시점의 좌표를 골라 두 실행을 비교합니다.
충돌 검출과 솔버의 역할
물리 모델에는 강체, 충돌체, 관절, 초기 상태가 들어 있습니다. 이 실습은 먼저 현재 자세에서 접촉을 찾고, XPBD 솔버에 상태·접촉·시간 간격을 줍니다. 솔버가 다음 상태를 계산하면 그 상태를 다음 스텝의 입력으로 바꿔 넣습니다. 운동이 끝날 때까지 이 루프를 반복합니다. Newton 공식 저장소 · 실습의 스텝 코드
스텝과 좌표 읽기
newton-poses.npy에서는 poses[120, 0, :3]가 첫 번째 상자의 한 시점 위치 [x, y, z]입니다. 배열은 0번에 시작 자세부터 저장하므로 120Hz에서 인덱스 120은 1초에 해당합니다. 같은 초기 조건의 저장된 비교에서 2초 후 맨 위 상자의 높이는 PhysX 0.0860m, Newton 0.0859m입니다. 두 결과를 비교할 때는 같은 상자·시점을 선택하고, 높이 외에 수평 위치도 읽습니다. 물리 비교 실습
Newton 1.8
Newton 1.8.0은 접촉이 많은 강화학습 환경의 관절 강체를 위한 실험적 Steel 솔버, XPBD·VBD의 경로 지정 텐던, 변형체 접촉 및 렌더링 개선을 추가합니다. VBD 기본값과 불러온 관절의 감쇠 동작도 바뀌었으므로, 튜닝한 장면을 옮길 때 접촉과 궤적을 다시 비교합니다. Newton 1.8.0 릴리스 및 마이그레이션 안내
Isaac Lab 3.0과 Isaac Sim 6.2의 대상 버전은 Newton 1.6.1입니다. 시뮬레이터나 학습 환경에서 작업을 실행할 때는 해당 환경이 지정한 의존성 버전을 사용합니다. Isaac Lab 3.0 릴리스 · Isaac Sim 6.2 릴리스 노트
아키텍처
| 구성 요소 | 역할과 주고받는 데이터 |
|---|---|
ModelBuilder → Model |
빌더에서 강체·관절·충돌 형상·접촉 매개변수를 정의하고 토폴로지와 모델 배열을 대상 장치에 생성합니다. |
State / Control |
State에는 위치·속도처럼 바뀌는 값이 들어가고 Control은 관절 목표나 구동력 같은 입력을 담습니다. 이 구조로 동일 토폴로지를 여러 스텝에서 재사용합니다. |
Contacts / SolverBase.step |
Newton이 생성한 접촉 데이터를 쓰는 솔버는 접촉 버퍼로 충돌 데이터를 받습니다. SolverMuJoCo, Featherstone, XPBD의 지원 기능과 접촉 계산 방식은 각각 다릅니다. |
| Warp 실행 계층 | 장치 배열과 커널이 계산을 수행합니다. 정책은 상위 시뮬레이션·학습 프레임워크가 전달하는 상태 일부를 관측으로 사용합니다. |
아래 공식 자료를 바탕으로 이 가이드에서 재구성한 그림입니다.
flowchart LR
    asset["로봇 기술 파일과 접촉 설정"]
    model["ModelBuilder 및 Model"]
    state["스텝 t의 State"]
    control["구동기 Control"]
    contact["충돌 계산과 Contacts"]
    step["선택한 솔버의 스텝"]
    out["스텝 t + 1의 State"]
    asset --> model
    model --> contact
    model --> step
    state --> contact
    state --> step
    control --> step
    contact --> step
    step --> out
공식 그림과 예시

NVIDIA 공식 아키텍처는 Warp와 OpenUSD 위에 Newton이 놓이고 솔버와 시뮬레이션 도구로 연결되는 구조를 보여 줍니다. 그림 출처와 원문 설명
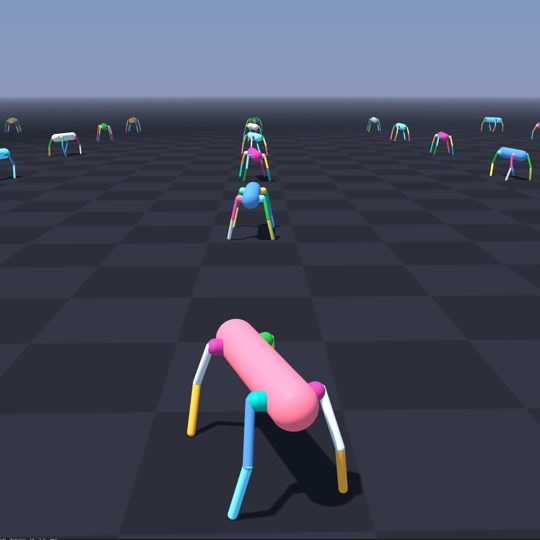
Newton 공식 URDF 예제의 관절 모델. 작업 스크립트를 붙이기 전 불러온 모델의 방향과 관절 움직임을 살펴볼 수 있습니다. 그림 출처와 원문 설명
워크플로 예시
- 공식 URDF 예제로 로봇 자세와 충돌 형상을 확인합니다. 솔버를 고르기 전에 관절 구동 방식, 바닥과 물체의 물성, 적분 시간 간격을 설정합니다.
- 파지 실험에서는 Control로 손가락 목표를 넣습니다. Newton 접촉을 사용하는 솔버라면 접촉을 계산하고 결과 State에 반영합니다. 하위 물리 스텝마다 반복하고 조건별 물체 움직임을 비교합니다.
- 관절 궤적, 접촉, 물체 자세를 기록해 정책 관측이나 분석에 씁니다. 독립 실행에서 물리가 예상대로 동작한 뒤 같은 모델을 Isaac Lab에 연결합니다.
검증할 항목
- 솔버 기능표에서 관절체·변형체·접촉 방식 지원을 확인합니다. 접촉 매개변수 해석은 솔버별로 다를 수 있습니다.
- 고정된 초기 조건에서 시간 간격을 줄여 관통 깊이, 정지 안정성, 구동력을 비교한 뒤 학습 궤적을 수집합니다.
공개 범위와 라이선스
Newton 저장소는 Apache-2.0을 사용합니다. 의존성과 로봇 에셋에는 별도 조건이 적용됩니다. Newton 1.8 라이선스 원문
관련 가이드
Warp · Isaac Lab · MuJoCo Warp