개발자를 위한 무료 실습
NVIDIA 피지컬 AI,
실습으로 배우기
로보틱스, 물리 엔진, 월드 모델, 자율주행을 NVIDIA 도구로 배워 보세요. 실행 영상과 브라우저 실습에서 시작해, 코드와 가이드로 직접 실험할 수 있습니다.
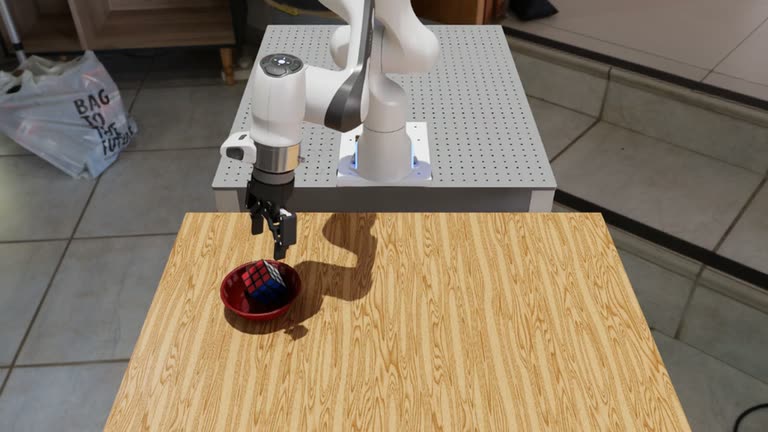
네 가지 분야로 시작하는 Physical AI
먼저 동작을 보고, 어떤 데이터가 오가는지 이해한 다음 실습을 골라 보세요. 바로 해 볼 수 있는 예제와 GPU·모델·데이터가 필요한 과정도 구분해 두었습니다.
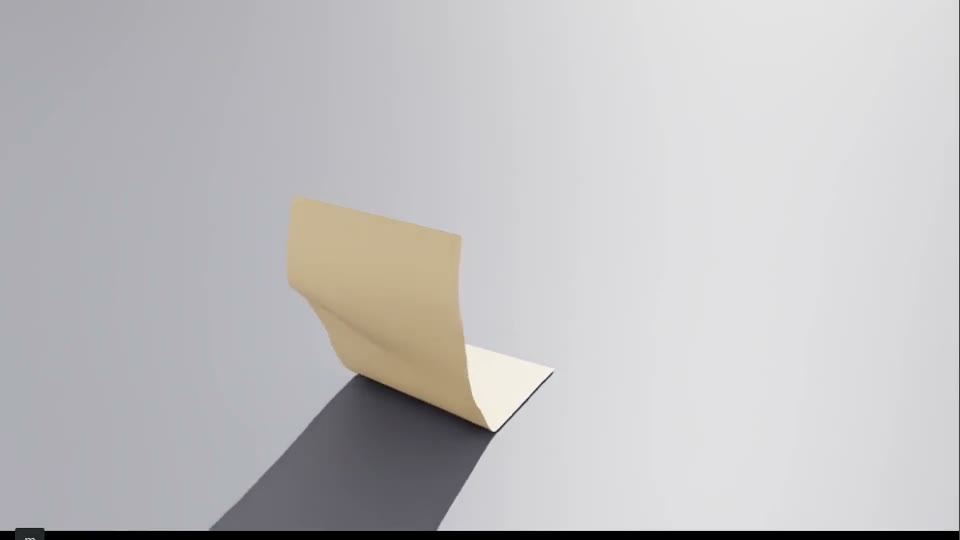
물리 엔진·시뮬레이션
Isaac Sim에서 충돌체·마찰·반발력에 따른 차이를 보고, Newton과 Warp의 계산 결과도 확인합니다.
- Isaac Sim
- PhysX
- Newton
실행 영상 · 코드와 USD 장면
이 분야 살펴보기
3D 세계·월드 모델
WorldGen으로 만든 공간과 fVDB 복원 장면을 직접 둘러보세요. 절차적 생성, Marble·Lyra, 영상 모델의 입출력도 비교합니다.
- WorldGen
- Lyra
- fVDB
탐색 가능한 3DGS · GPU 실행 · 생성과 복원 구분
이 분야 살펴보기어떤 결과를 만들어 보고 싶나요?
관심 있는 주제를 고르면 준비부터 실행, 결과 확인까지 차례로 따라갈 수 있습니다.
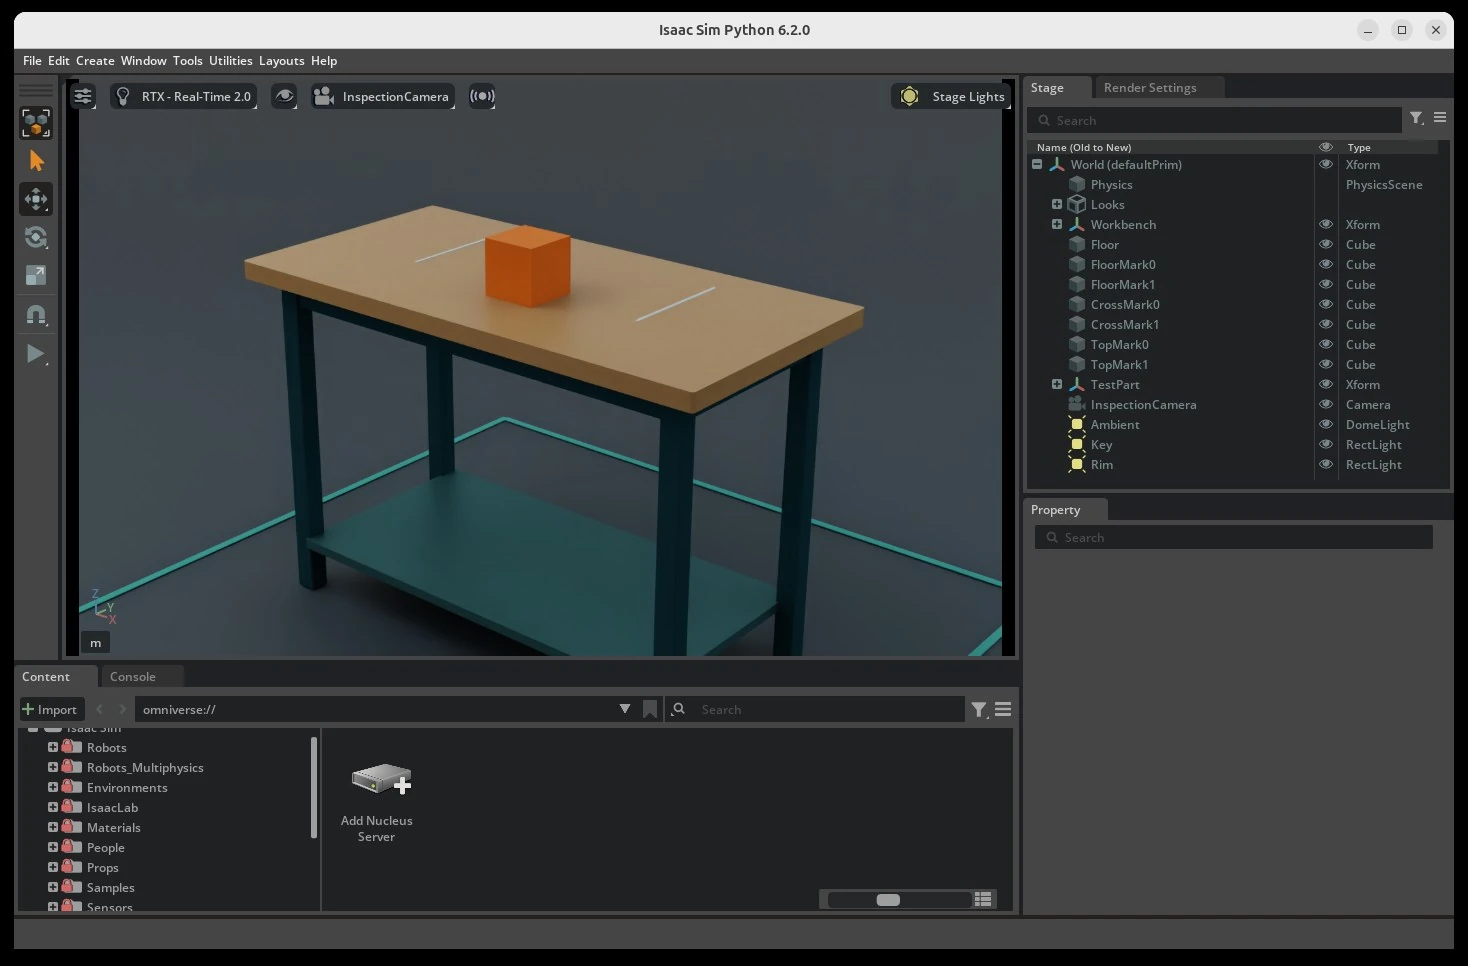
브라우저 → Python → RTX
CAD에서 카메라 데이터까지
작업대 장면을 만들고 같은 시점에서 RGB·깊이·분할 데이터를 생성합니다.
- 결과물
- USD 작업대, 복원한 점군, 검사를 마친 카메라 데이터
카메라 촬영 → 추론 → 정책 평가
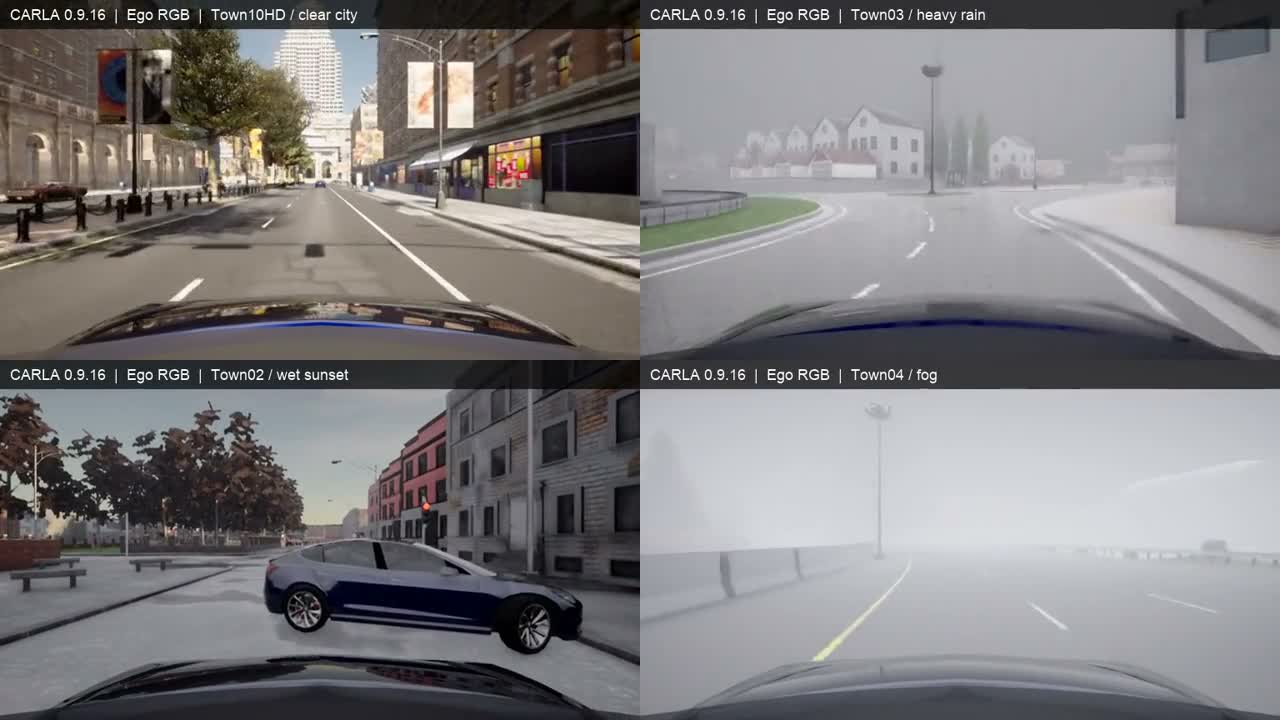
운전자 카메라부터 주행 평가까지
실제 CARLA 카메라 촬영부터 시작해 Alpamayo의 출력을 읽고 AlpaSim 정책 평가로 확장합니다.
- 결과물
- 카메라 프레임·경로를 확인한 뒤 AlpaSim의 주행 평가 지표로 확장
관심 분야의 실험 살펴보기
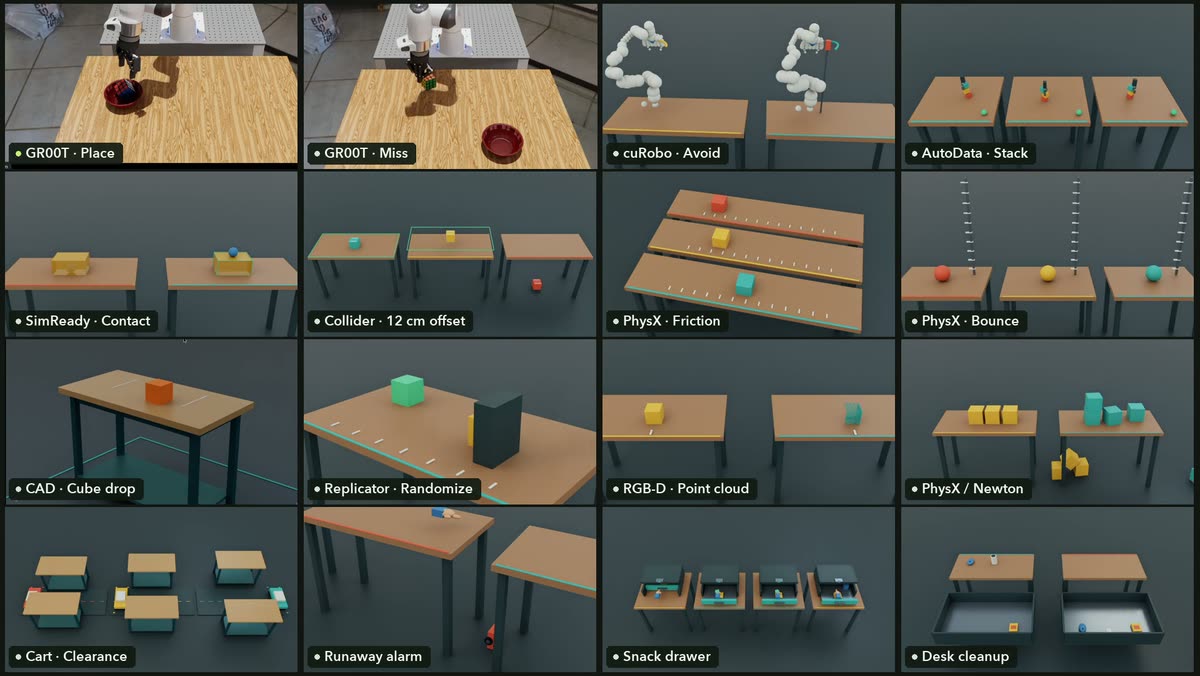
영상에서 도구가 어떻게 쓰이는지 보고, 마음에 드는 예제를 골라 직접 따라 해 보세요.
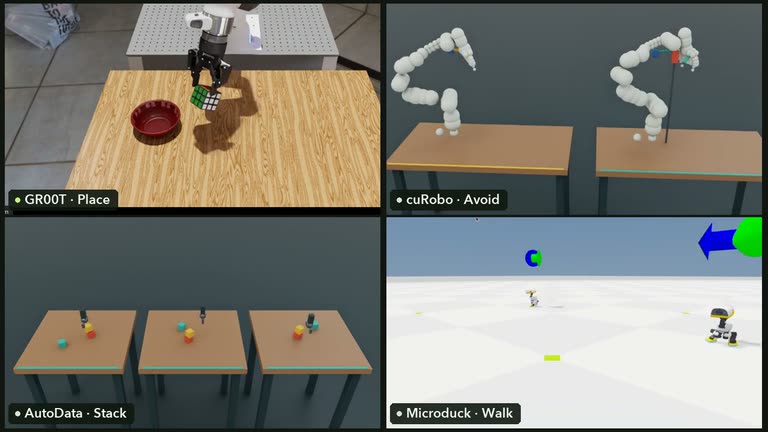
- 로봇 학습·제어로봇 팔이 큐브를 집어 옮기는지 판정하고, 장애물을 우회하는 경로와 학습한 보행을 확인합니다.
- 물리·시뮬레이션충돌체나 마찰을 바꾸면 물체가 어떻게 움직이는지 보고, GPU로 입자 충돌도 계산해 보세요.
- 3D 세계 생성·렌더링3DGS 공간을 직접 둘러보고 실내 기하 구조를 생성합니다. 생성형 3D 세계·사진 복원·영상 월드 모델의 차이도 살펴보세요.
- 자율주행CARLA의 네 도로 환경을 운전자 시점으로 달려 보세요. 센서 시뮬레이션, 학습 모델의 경로 예측, 폐루프 평가로 이어집니다.
- 3D 에셋·합성 데이터CAD를 시뮬레이션 장면으로 만들고 RGB·깊이·마스크를 뽑아 같은 시점의 데이터인지 확인합니다.
내 환경에서 예제 실행하기
실습에 쓴 코드와 장면, 저장된 결과를 내려받을 수 있습니다. NVIDIA 도구가 처음이라면 환경 설정부터 시작하세요.
내 프로젝트에 맞는 도구 찾기
CAD 장면, 주행 로그, 로봇 시연 데이터가 있다면 다음 단계에서 어떤 도구를 쓸지 찾아보세요.
생태계 지도

예제로 도구 연결 살펴보기
목표를 고르면 필요한 데이터와 도구를 찾아 실습하고, 결과를 확인하기까지의 흐름을 볼 수 있습니다.