로봇 학습·제어
로봇 팔이 큐브를 집어 옮기는지 판정하고, 장애물을 우회하는 경로와 학습한 보행을 확인합니다.
학습 경로 보기분야 선택로봇 학습·제어
실습과 예제
로봇 파운데이션 모델 비교하기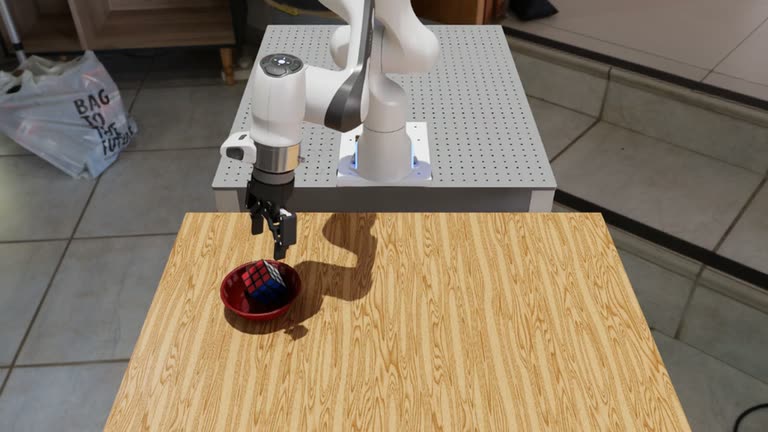
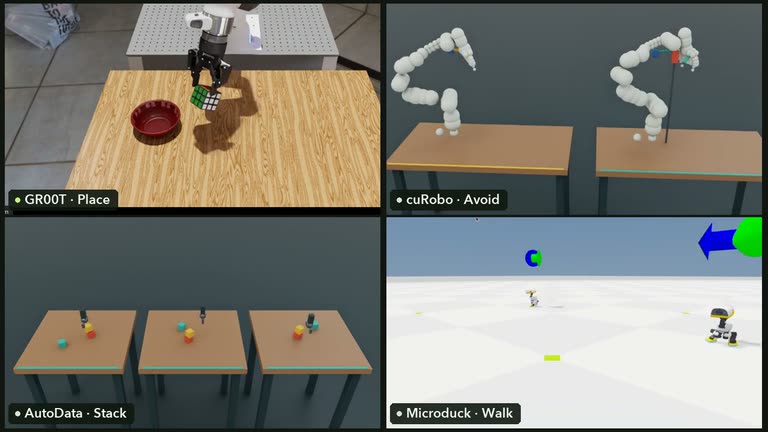
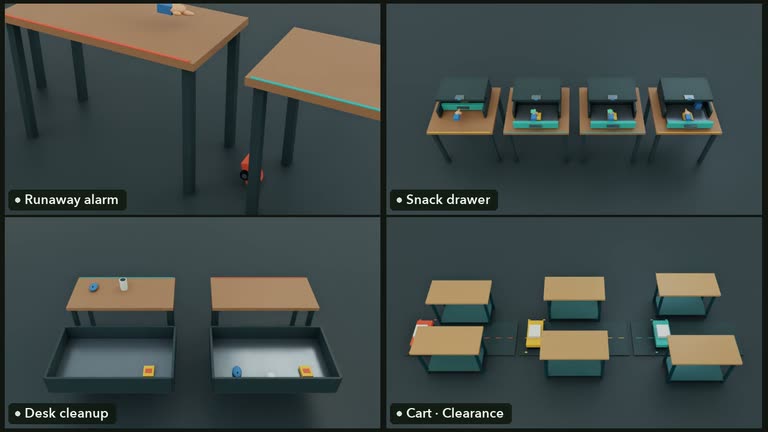
도구별 동작 원리
- Isaac Lab여러 로봇 환경에서 관측·행동·보상이 어떻게 오가고 정책을 학습시키는지 설명합니다.
- Isaac Capture사용자의 움직임을 로봇 명령으로 바꾸고 학습용 시연으로 기록하는 과정을 살펴봅니다.
- AutoData기존 로봇 시연을 새 장면에 적용하고 성공한 시연을 학습 데이터로 남기는 과정을 살펴봅니다.
- Video-to-Data사람의 작업 영상에서 로봇 학습에 쓸 만한 관측과 행동 쌍을 얻는 흐름을 설명합니다.
- cuRobo같은 목표에서 장애물 배치에 따라 관절 경로가 어떻게 달라지는지 봅니다.
- Isaac Lab-Arena로봇 평가에서 과제를 구성하고 모델을 실행한 뒤 에피소드의 성공 여부를 판정하는 과정을 봅니다.