AutoData는 소수의 성공 시연을 시뮬레이션에서 다양한 궤적으로 확장합니다. 작업 정의에서 장면 초기화 방법, 기준 물체, 성공 판정 조건을 지정합니다. 생성 데이터셋에는 시뮬레이터에서 시연을 실행하며 얻은 로봇 행동과 관측이 들어갑니다.
원본 시연 한 건이 다른 배치의 시연으로 어떻게 바뀔까요?
- 입력원본 시연에서 시작
시연 에피소드 + 물체 자세집기·놓기처럼 재사용할 동작 구간을 찾습니다.
- 처리새 장면에 맞춰 생성
변환한 동작 → 시뮬레이터물체 배치에 맞춘 동작을 가상 로봇으로 실행합니다.
- 출력성공 시연 저장
에피소드 + 시도·성공 기록과제의 성공 조건을 만족한 시연을 남깁니다.
작업을 구간으로 나누면 달라진 물체 위치에 대응할 수 있습니다
예를 들어 큐브 집기·이동·놓기 시연을 나눕니다. MimicGen 방식은 집기 구간의 팔 동작을 큐브 기준으로 표현하고, 달라진 큐브 위치에 맞춰 다시 계산할 수 있습니다. 로봇이 그 동작을 시뮬레이터에서 실행한 다음 성공 조건을 평가합니다. 남긴 에피소드에는 프레임 순서대로 관측과 행동이 들어가며, 작업 정의에 따라 별도 성공 기록을 붙일 수 있습니다.
생성 수와 성공 수를 같이 읽기
우리 실험의 요약에서 num_attempts=6, num_success=3, num_failures=3입니다. demo_0의 recorded_frames=253은 저장한 길이이고, first_success_frame=243은 성공이 처음 나타난 프레임입니다. 학습 데이터가 어떤 초기 배치에 몰리는지 보려면 성공한 시연뿐 아니라 원본 장면 조건과 탈락 기록도 비교합니다. 경로 계획·시연 생성 실습 · AutoData 공식 프로젝트
아키텍처와 데이터 흐름
| 구성 요소 | 입력·처리·출력 |
|---|---|
| 원본 시연 | 주석이 달린 에피소드에서 하위 작업 경계, 기준 물체, 엔드 이펙터의 시연 동작을 읽습니다. 하위 작업을 기준 물체에 대한 상대 자세로 표현하면 물체가 다른 위치에 있을 때도 재사용할 수 있습니다. |
| 생성 알고리즘 | MimicGen은 새 초기 배치에 맞게 물체 기준 구간을 변환하고 재생합니다. SkillGen은 변환된 구간을 실행하기 전에 cuRobo로 해당 구간까지의 이동을 계획합니다. |
| 시뮬레이션과 작업 검증 | 시뮬레이터가 목표 동작을 실행하고 작업 정의가 종료 및 성공 조건을 검사합니다. 결과는 실제 시뮬레이션 관측과 행동이 담긴 롤아웃입니다. |
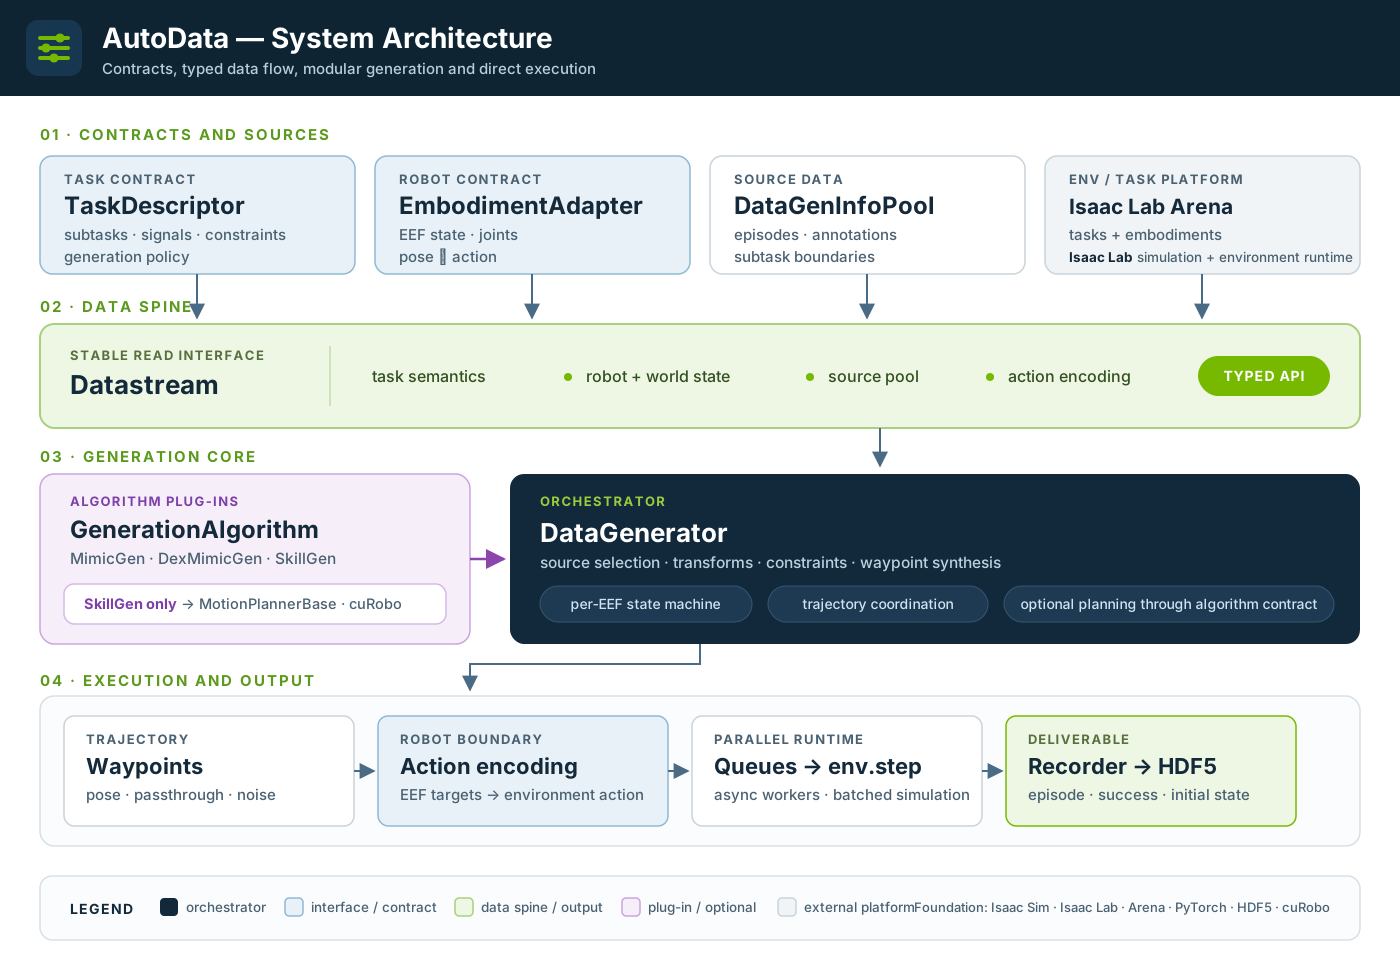
공식 그림은 시연 입력, 생성 로직, 시뮬레이션을 분리해 보여줍니다. 시연 구간을 새 배치에서 재사용할 때도 작업 정의와 시뮬레이터가 관여합니다. 공식 그림 출처
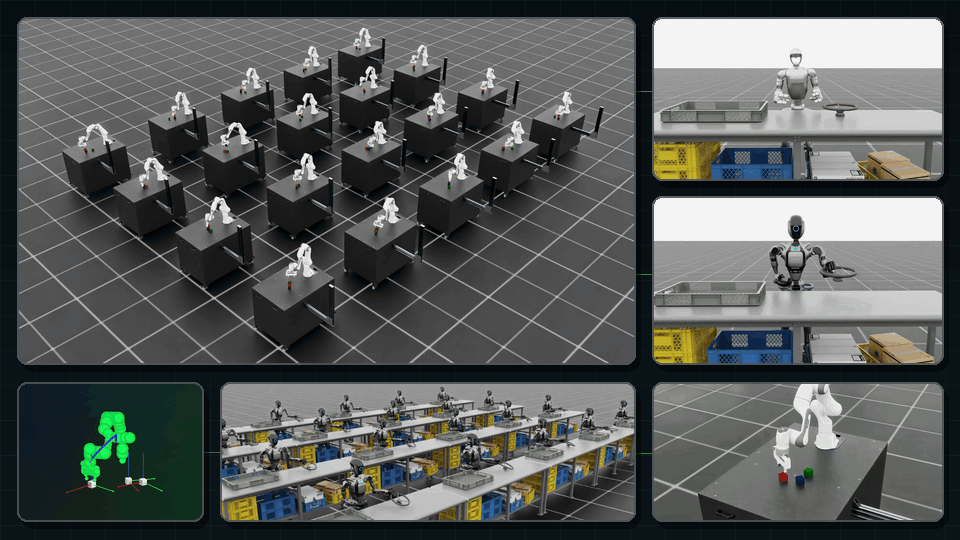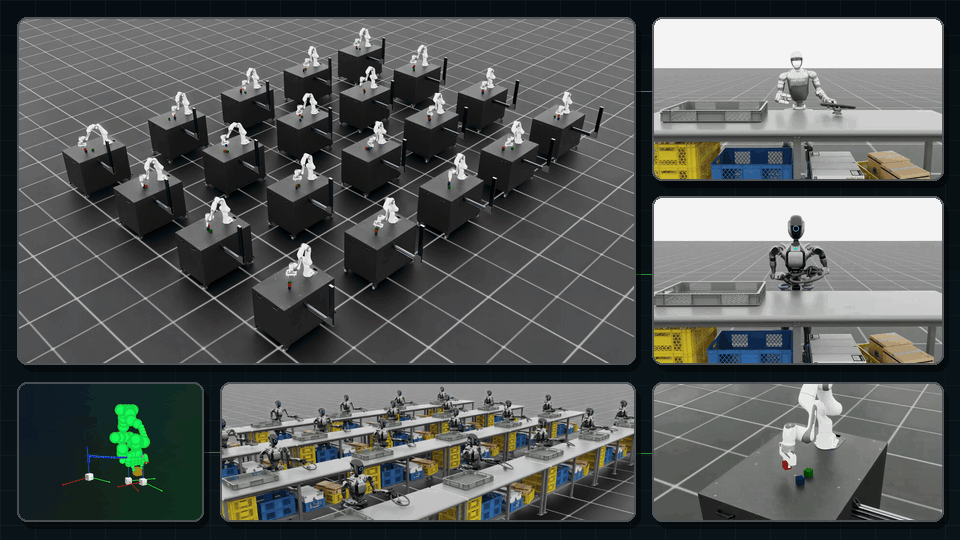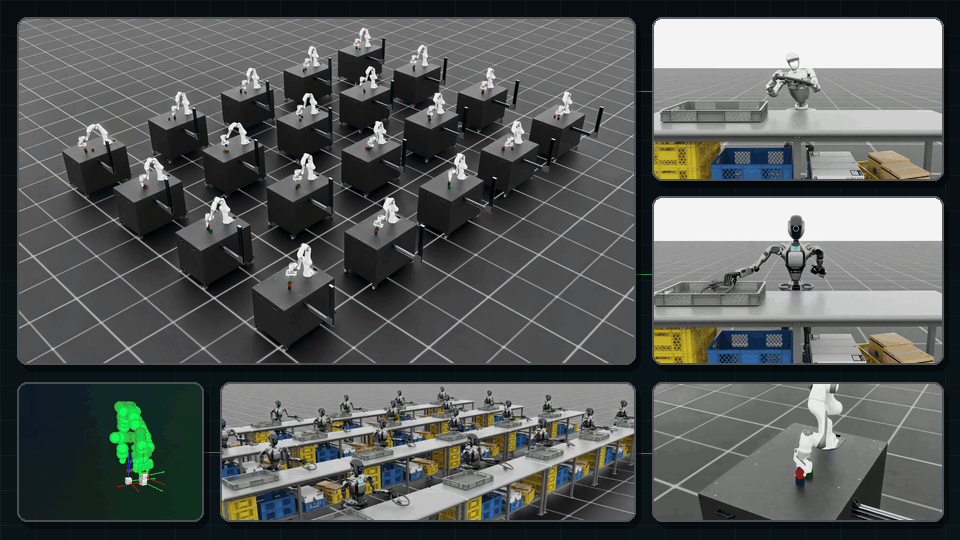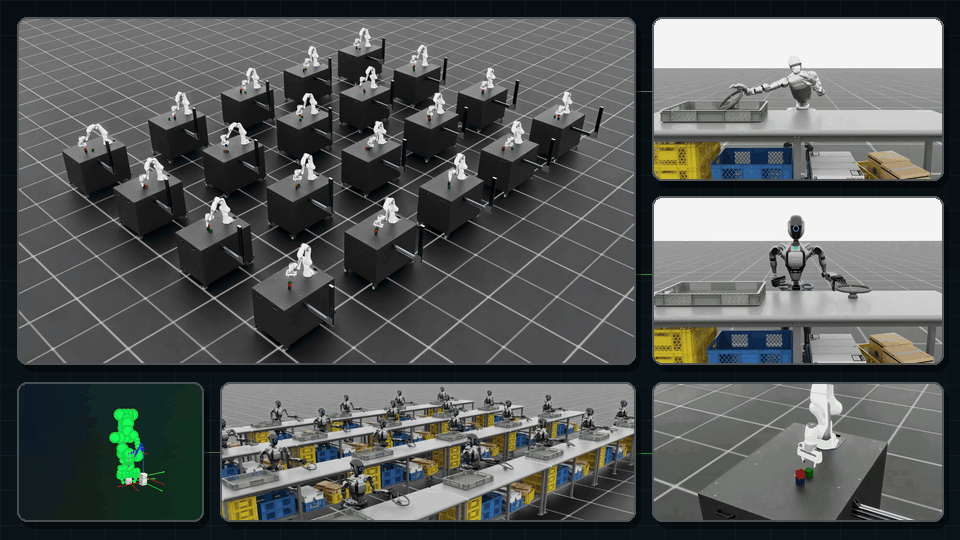
저장소의 시연 영상은 장면 조건을 바꿔 생성한 롤아웃을 보여줍니다. 달라진 시작 배치와 실제 실행된 경로를 비교해 볼 수 있습니다. 공식 그림 출처
적용 예시
- 성공한 집어 옮기기 궤적을 준비하고 파지 및 배치 구간의 경계와 기준 물체를 표시합니다.
- 장면을 초기화할 때 물체나 고정구 위치를 바꿉니다. 장면의 장애물을 고려해 보간 또는 경로 계획을 이용한 이동 방식을 선택합니다.
- 통과한 시연을 재생하고, 데이터셋 설정·작업 성공 조건·에셋 버전을 생성 시연과 함께 보관합니다.
검증할 항목
- 전체 성공 건수와 함께 초기 배치 조건별 성공률을 비교합니다. 어려운 초기 자세가 생성 데이터셋에서 반복적으로 누락되는지 확인합니다.
- 이동 구간과 스킬 구간이 이어질 때 충돌, 불연속 동작, 그리퍼 타이밍 오류가 발생하는지 검사합니다.
공식 자료와 이용 조건
저장소 코드는 Apache-2.0입니다. 사용하는 구성에 포함된 Isaac Sim과 cuRobo 구성 요소의 조건은 별도로 확인합니다.