Isaac Lab-Arena는 재사용 가능한 요소를 조합해 로봇 정책 평가 환경을 만듭니다. 작업을 고정한 상태에서 장면, 로봇 기종 또는 정책을 바꿔 실패가 어느 조건과 관련 있는지 추적할 수 있습니다.
NVIDIA는 CoRL 2026에서 0.4 개발자 프리뷰를 발표했습니다. Arena의 재사용 가능한 평가 구성 요소와 병렬 실행을 기반으로 합니다. NVIDIA 공식 발표
같은 과제로 다른 로봇 정책을 어떻게 비교할까요?
- 입력과제 구성
장면 + 로봇 + 판정 조건물체, 로봇, 과제 완료 조건을 지정합니다.
- 처리정책 실행
관측 → 정책 어댑터 → 행동Arena가 모델과 가상 로봇을 연결해 평가를 진행합니다.
- 출력에피소드 읽기
progress.events + success들기와 안정적으로 놓기를 기록에서 따로 확인합니다.
과제 조건과 정책 어댑터
Arena에서는 장면·로봇·작업 지시와 성공 조건을 조합합니다. 정책 어댑터는 카메라·상태 입력과 모델 행동을 시뮬레이터 규약에 맞춥니다. 실행 뒤 Arena가 쓰는 JSONL의 한 줄은 시도 한 건입니다. 어떤 조건을 통과했는지는 progress.events로 따로 볼 수 있습니다.
들기와 놓기가 기록된 시점 읽기
우리 예제의 실제 설정은 droid_abs_joint_pos 로봇 표현, 큐브, 그릇과 70초 상한을 지정합니다. 기록된 첫 시도에서는 스텝 442에 들기, 521에 놓기를 판정해 success: true를 남겼습니다. 다른 모델과 비교할 때 장면과 판정 조건을 맞추고, 조작이 도중에 어디까지 갔는지도 함께 기록합니다. Arena 공식 저장소 · GR00T 실습
아키텍처
| 구성 요소 | 역할과 주고받는 데이터 |
|---|---|
| 장면 (Scene) | 에셋 인스턴스, 배경, 조명을 제공합니다. 한 벤치마크에 여러 배치나 물체 변형을 포함할 수 있습니다. |
| 로봇 기종 및 구성(Embodiment) | 로봇 기술 정보, 행동, 관측과 센서를 지정합니다. 로봇을 바꾸면 정책에 제공하는 데이터 규약도 바뀝니다. |
| 작업 (Task) | 물체를 지정 영역으로 옮기는 등 달성할 결과를 정의합니다. 정책을 비교할 때는 성공 조건을 고정합니다. |
ArenaEnvBuilder와 정책 평가 |
세 입력을 Isaac Lab ManagerBasedRLEnv로 컴파일해 등록합니다. 정책 어댑터와 평가 러너가 이 환경에서 행동을 입력하고 결과를 기록합니다. |
아래 공식 자료를 바탕으로 이 가이드에서 재구성한 그림입니다.
flowchart LR
    scene["장면 에셋과 조명"]
    robot["로봇과 행동 규약"]
    task["작업과 성공 조건"]
    build["ArenaEnvBuilder"]
    env["등록된 Isaac Lab 환경"]
    policy["정책 어댑터"]
    metrics["지표와 에피소드 기록"]
    scene --> build
    robot --> build
    task --> build
    build --> env
    env --> policy
    policy --> env
    env --> metrics
공식 그림과 예시
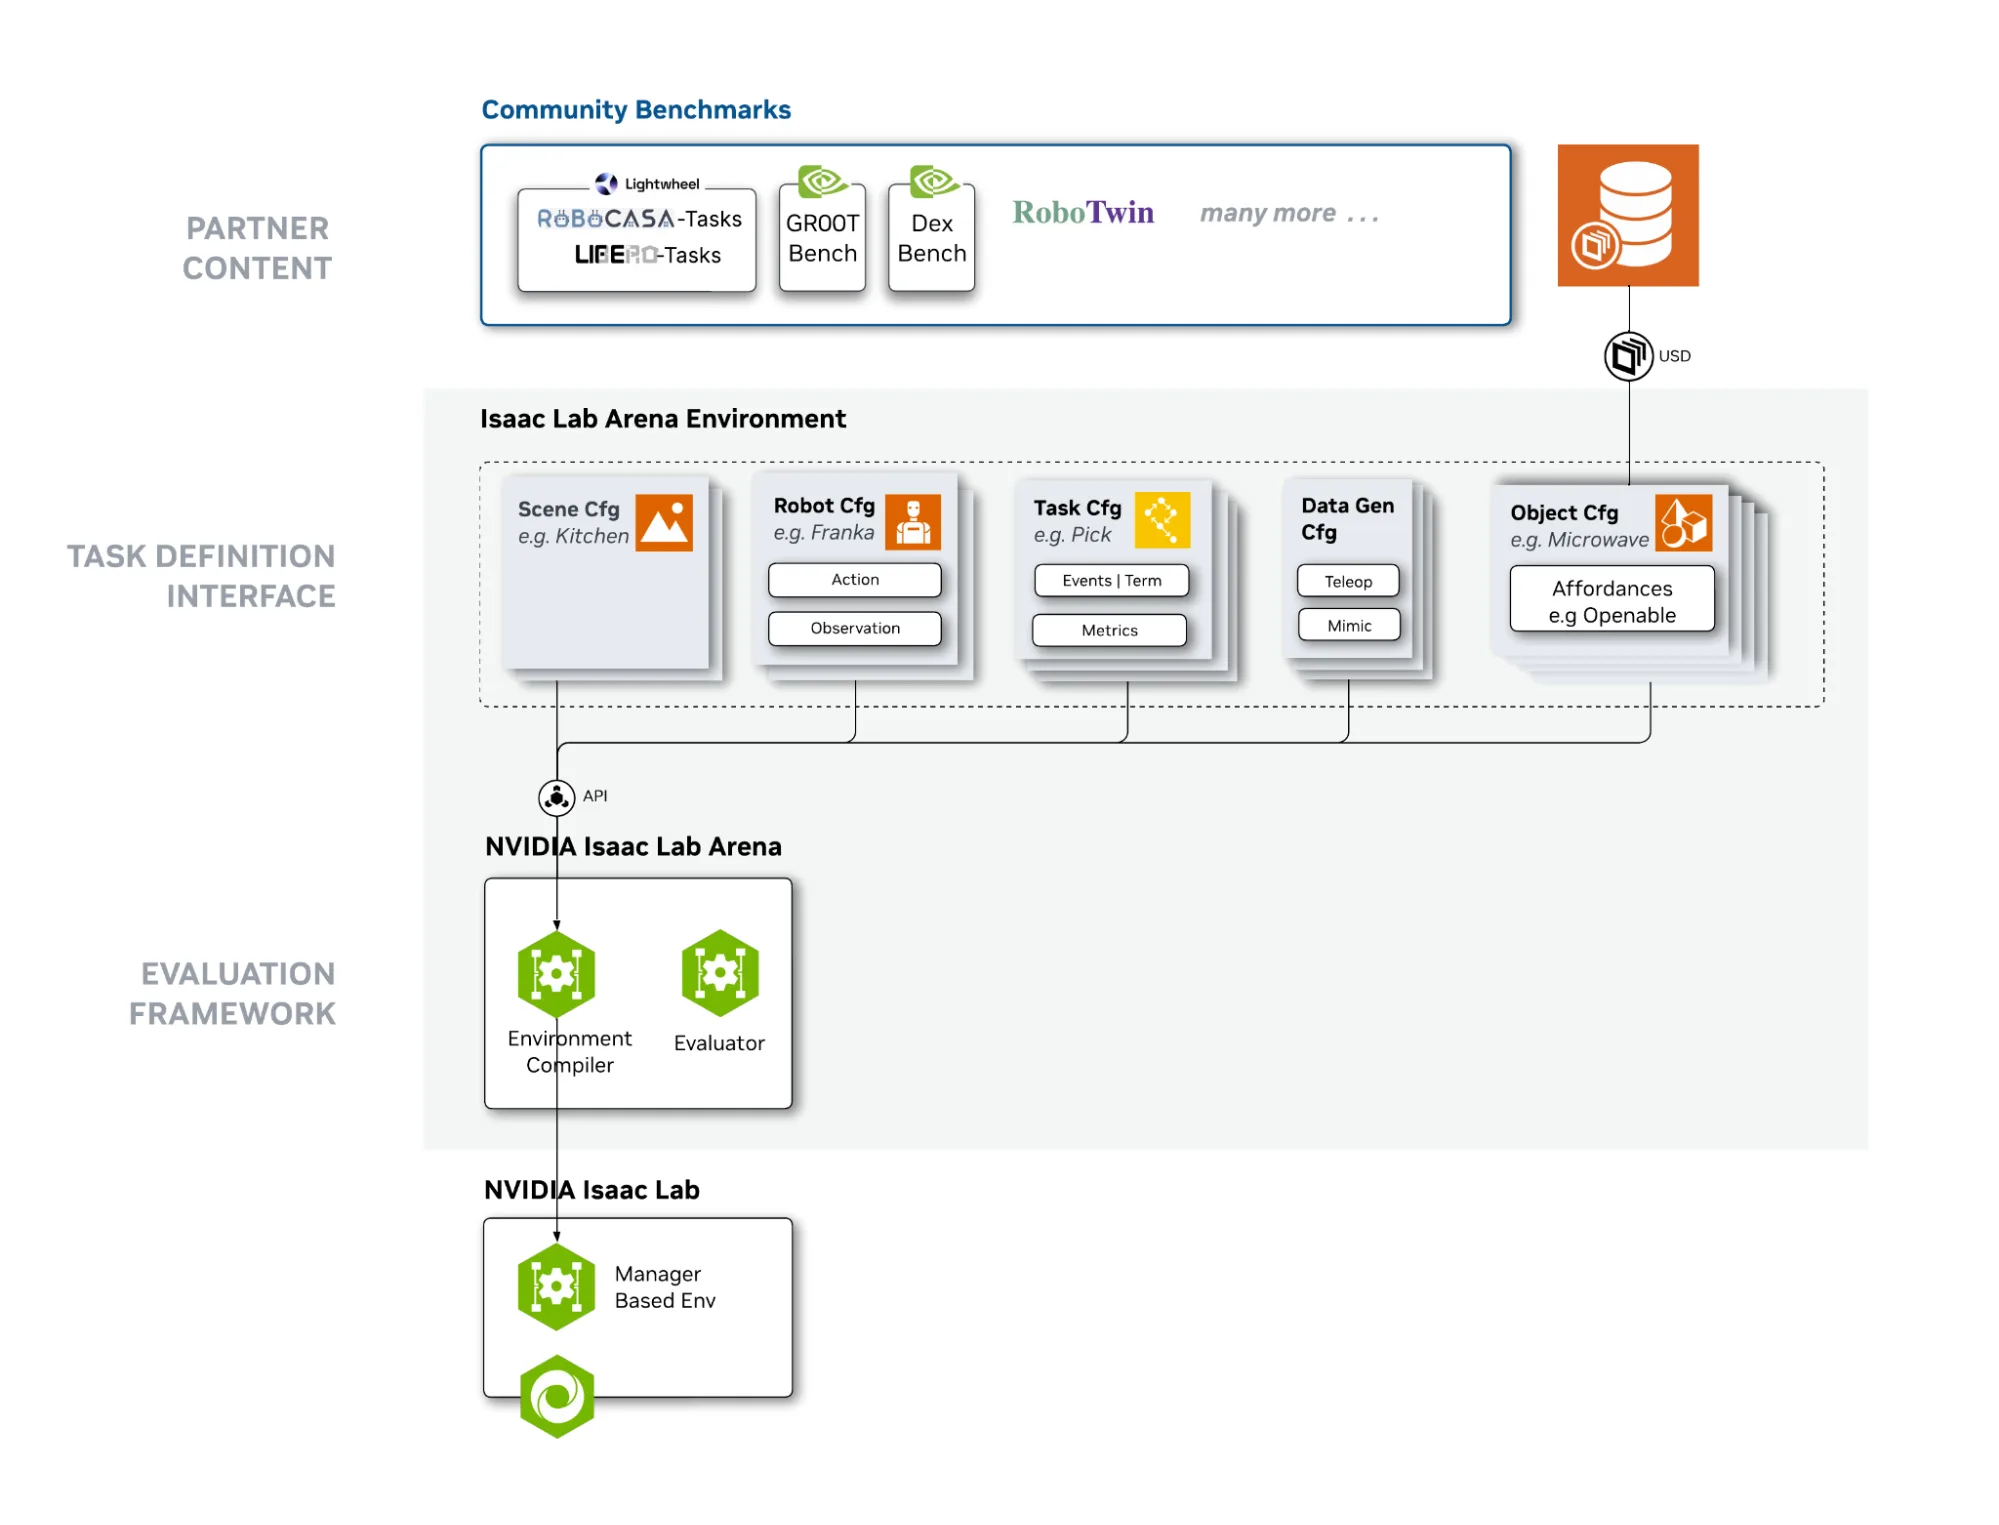
NVIDIA 구성도는 파트너 에셋과 작업 정의를 정책 평가 프레임워크에 연결합니다. 그림 출처와 원문 설명
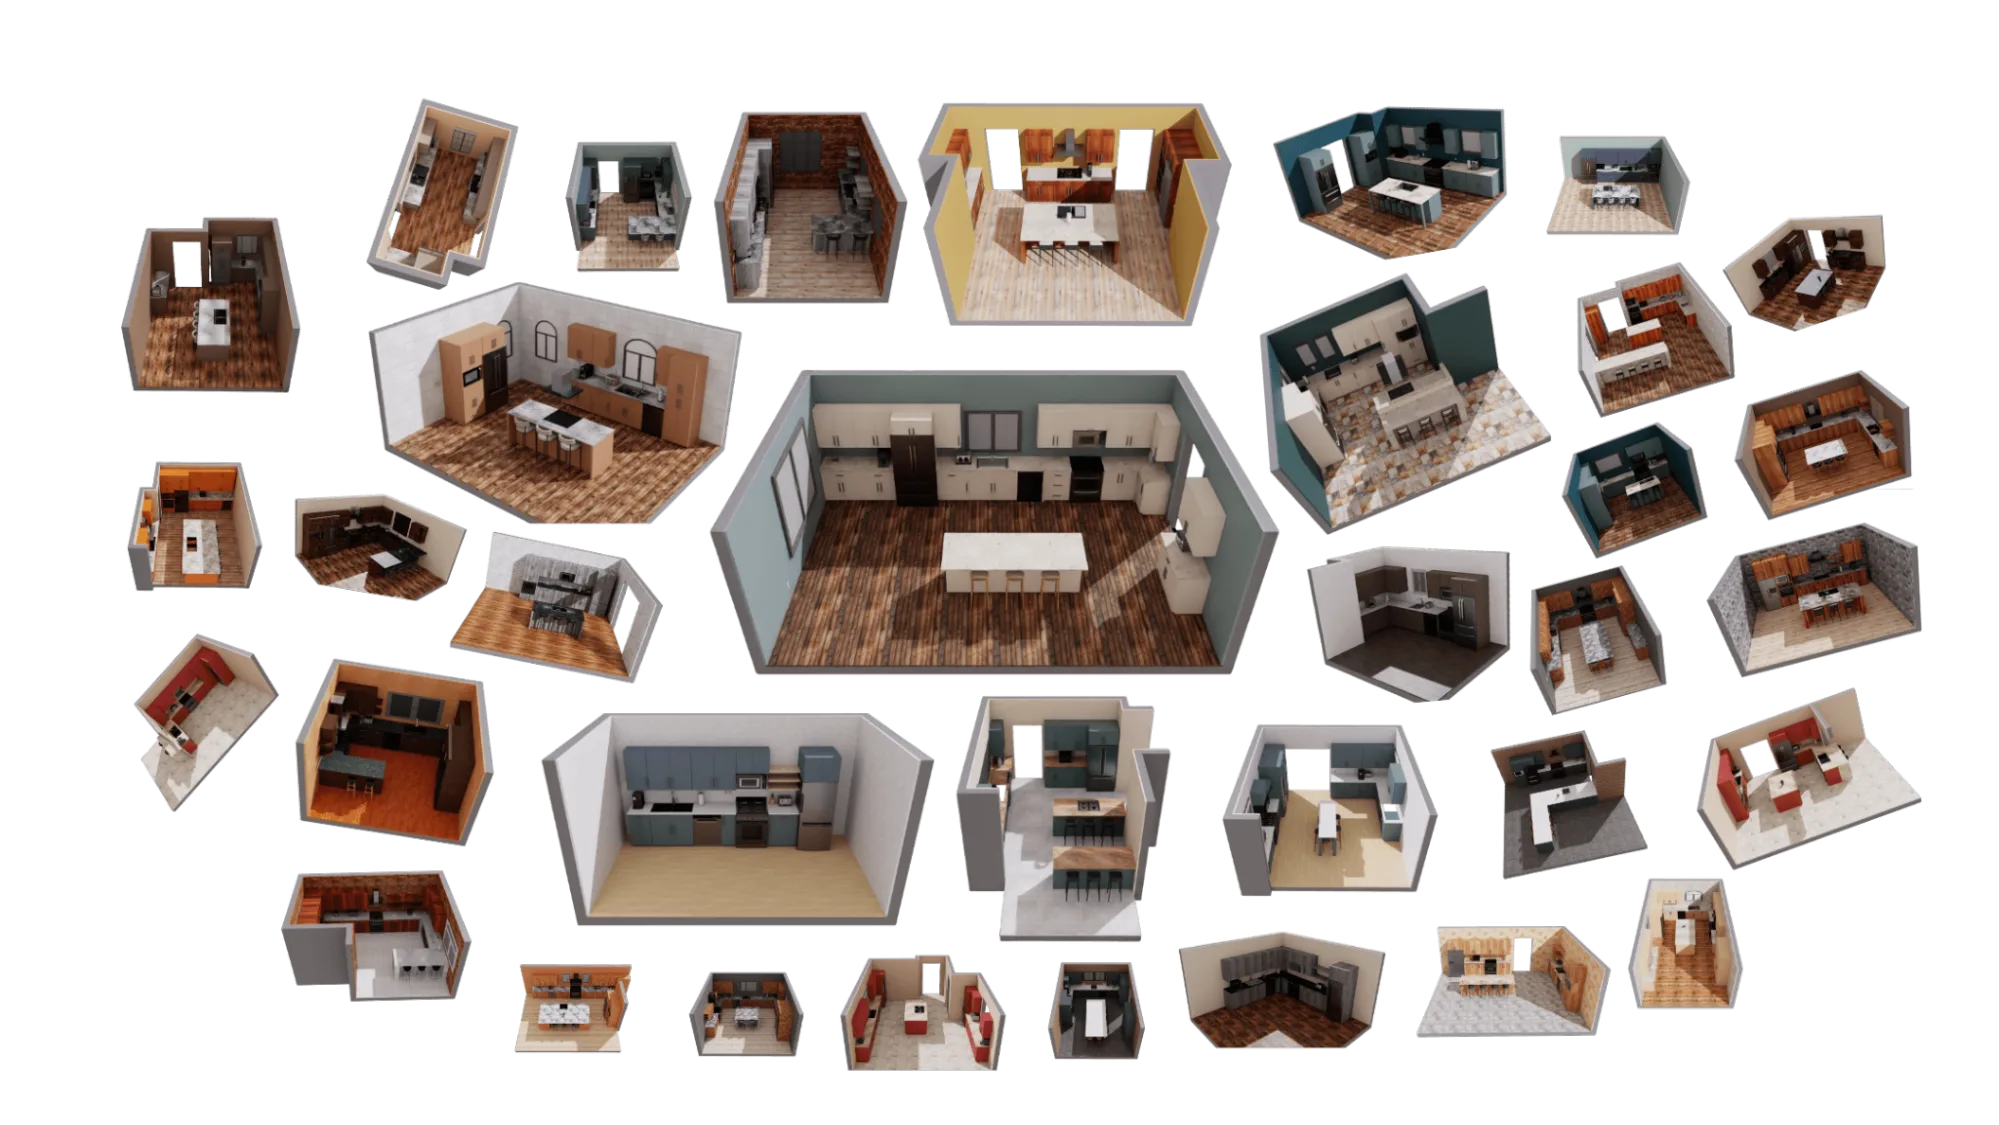
Lightwheel 주방 작업 모음은 공통 작업 인터페이스에서 평가 장면을 바꿀 수 있는 사례입니다. 그림 출처와 원문 설명
워크플로 예시
- 물체 배치나 전자레인지 문 열기 작업을 정의하고 스크립트 행동으로 성공 판정을 점검합니다. 로봇을 선택해 관측과 행동 공간을 정책 인터페이스와 비교합니다.
- ArenaEnvBuilder로 환경을 등록합니다. 같은 정책을 고정 초기 상태와 미사용 주방 배치에서 실행합니다. 실패를 재생할 수 있도록 작업 메타데이터와 영상을 남깁니다.
- 기준 평가를 마친 뒤 두 번째 정책이나 로봇을 추가합니다. 다른 작업 집합을 한 번에 평균내지 않고 장면·로봇별로 성공률을 보고합니다.
검증할 항목
- 정책 어댑터 버전, 행동 규약, 리셋 시드, 벤치마크 정의를 기록합니다. 비교에서는 동일한 에피소드 길이와 성공 기준을 씁니다.
- 작업 정의를 재사용하더라도 에셋·관측·행동 의미가 호환돼야 합니다. 선택한 물리 백엔드와 로봇의 지원 범위를 확인합니다.
공개 범위와 라이선스
Arena 저장소는 Apache-2.0입니다. 시뮬레이터, 평가 콘텐츠, 에셋과 정책의 이용 조건은 별도입니다.
관련 가이드
Isaac Lab · Isaac GR00T · Isaac Sim