Isaac Lab은 로봇이 같은 작업을 여러 시뮬레이션 환경에서 동시에 연습할 수 있게 해 줍니다. 학습 환경에서 관측값, 행동, 보상, 초기화 조건을 정의합니다. 물리가 한 스텝 진행될 때마다 관절 상태와 센서 값은 선택한 백엔드에서 계산합니다.
로봇 512대가 동시에 연습하면 정책은 어떻게 배우나요?
- 입력과제와 로봇 상태
로봇 모델 + 목표 + 관측과제에서 센서와 제어, 성공 조건을 정합니다.
- 처리여러 환경을 한 스텝 실행
정책 행동 → 물리 → 보상환경마다 새로운 관측값을 만듭니다.
- 출력정책 학습과 재생
롤아웃 → 가중치 갱신 → 체크포인트학습 라이브러리가 공용 정책을 갱신합니다.
환경과 정책을 연결하는 한 스텝
과제는 로봇이 어떤 관측을 받고 무엇을 행동으로 보낼지 정합니다. 정책이 관절 동작을 내면 물리 엔진이 상태를 갱신합니다. 환경은 새 관측, 보상, 초기화가 필요한지 알려주는 종료 정보를 돌려줍니다. 학습 알고리즘은 여러 환경에서 모은 시퀀스를 이용해 정책 가중치를 갱신합니다.
배열의 첫 번째 축 확인하기
Microduck 실습의 설정은 512개 환경입니다. 한 스텝에서 관측값을 행 단위로 쌓는다면 [512, 관측 항목 수]처럼 읽을 수 있습니다. 예를 들어 7번 환경이 시간 제한에 닿으면 해당 행의 에피소드가 초기화되고, 나머지 환경은 각자의 연습을 이어갑니다. 저장된 체크포인트는 학습한 정책의 가중치를 담습니다. Isaac Lab 과제 설정, Newton 물리 계산, RSL-RL 정책 갱신을 구분하면 어느 단계의 로그를 볼지 정할 수 있습니다. Microduck 실습 · Isaac Lab 공식 문서
Isaac Lab 3.0
3.0.0 정식 릴리스는 물리·렌더링·시각화 백엔드가 공통 작업 API를 쓰도록 구성합니다. 기본 설치에서는 지원되는 작업을 Omniverse Kit 없이 Newton으로 실행할 수 있습니다. 전체 PhysX·RTX 구성, ROS 브리지 또는 Kit 도구가 필요한 작업에는 Isaac Sim 6.2를 추가합니다. 호환되는 작업에서는 OvPhysX와 OVRTX도 별도 백엔드로 선택할 수 있습니다. Isaac Lab 3.0.0 릴리스 · 백엔드 프리셋
이 릴리스의 대상 환경은 Python 3.12, CUDA 13.0용 PyTorch 2.11, Newton 1.6.1, Warp 1.17.0입니다. 특히 Isaac Sim을 함께 설치할 때는 설치 안내에 있는 검증된 버전의 의존성을 설치하세요. Isaac Lab 3.0 설치 가이드
아키텍처
| 구성 요소 | 역할과 주고받는 데이터 |
|---|---|
InteractiveScene과 백엔드 |
장면 설정으로 에셋과 센서를 선언하고 환경별 사본을 구성합니다. 백엔드 프리셋으로 작업에 사용할 물리·렌더링·장면 도구를 선택합니다. |
ManagerBasedRLEnv |
매니저는 작업 설정으로 행동을 구동 목표로 바꾸고 관측, 보상, 종료, 이벤트를 만듭니다. 전체 환경을 다시 작성하지 않고 항목을 재사용하거나 센서를 교체할 수 있습니다. |
DirectRLEnv |
작업 코드에서 행동 적용, 관측·보상 생성, 환경 리셋 루틴을 직접 구현해 실행 루프를 세밀하게 제어합니다. |
| 정책 러너 | 학습 스택은 배치 환경 인터페이스를 사용해 정책 체크포인트를 만듭니다. 시뮬레이터 하위 스텝과 정책 스텝의 주기는 다를 수 있습니다. |
아래 공식 자료를 바탕으로 이 가이드에서 재구성한 그림입니다.
flowchart LR
    task["작업 항목과 장면 설정"]
    env["Isaac Lab 환경과 장면"]
    sim["선택한 시뮬레이션 백엔드"]
    policy["정책 또는 학습 러너"]
    ckpt["정책 체크포인트와 지표"]
    task --> env
    env --> sim
    sim --> env
    env --> policy
    policy --> env
    policy --> ckpt
공식 그림과 예시
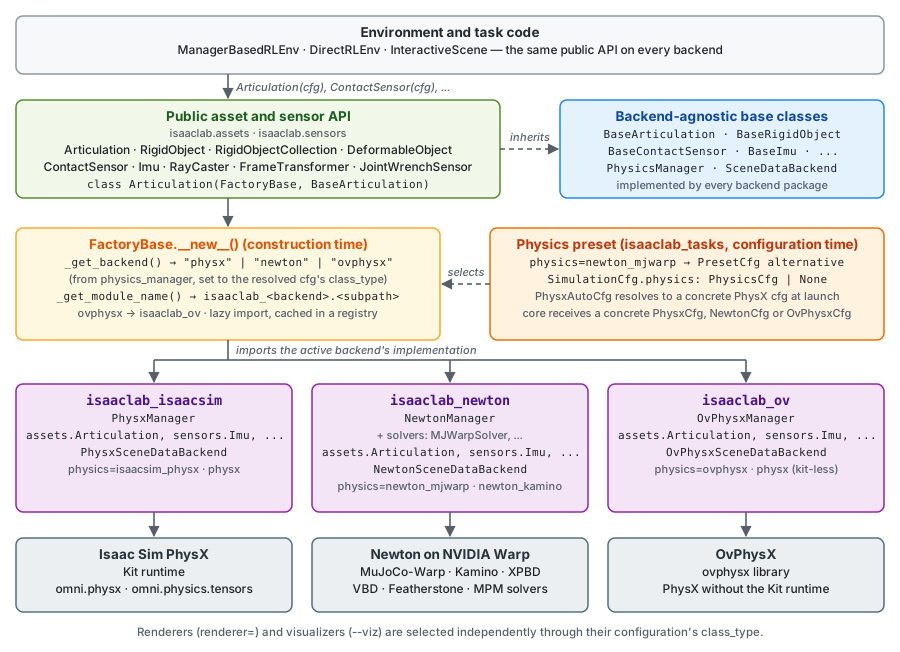
Isaac Lab 공식 백엔드 구성도는 환경이 사용하는 인터페이스와 백엔드별 구현의 연결을 보여 줍니다. 그림 출처와 원문 설명
워크플로 예시
- 매니저 기반 카트폴 예제에서 상태 관측과 구동기 행동의 연결을 확인합니다. 환경을 하나만 실행해 리셋 동작과 관절 단위를 점검합니다.
- 로봇 팔 도달 작업에서는 장면을 바꾸고 목표 자세 관측, 관절 행동, 거리 보상을 정의합니다. 환경 수를 늘리기 전에 종료 조건과 리셋 분포를 설정합니다.
- 고정 시드로 체크포인트를 재생하고 목표 자세와 물리 매개변수를 바꿔 봅니다. 실제 로봇에 적용하기 전에 미사용 조건에서 성공률과 행동의 부드러움을 평가합니다.
검증할 항목
- PhysX, Newton 등의 프리셋을 바꾸기 전에 백엔드 지원 표를 확인합니다. 센서, 구동기, 제약 지원은 백엔드와 릴리스에 따라 다릅니다.
- 새 시뮬레이션이나 하드웨어 러너로 정책을 옮길 때 관측 순서, 정규화, 관절 규약과 제어 주기를 맞춥니다.
공개 범위와 라이선스
Isaac Lab 코드는 BSD-3-Clause입니다. 백엔드, 정책 가중치, 에셋에는 별도 조건이 적용됩니다. Isaac Lab 3.0 라이선스 원문
관련 가이드
Isaac Sim · Newton · Isaac Lab-Arena · Isaac RLPT · Microduck