동작 원리
- 입력입자와 시작 상태
위치 (x, y, z) + 속도각 입자가 어디에 있고 얼마나 빠르게 움직이는지부터 계산을 시작합니다.
- 처리가까운 입자와의 접촉 계산
이웃 → 접촉 힘 → 다음 위치Warp가 공간을 나눠 가까운 입자만 짝지어 GPU에서 접촉을 계산합니다.
- 출력얼마나 움직였는지 확인
result.json · OpenGL 뷰어보고서에는 입자 수와 평균 이동 거리가 남습니다. 뷰어는 계산된 입자 중 일부를 그립니다.
가까운 입자만 찾으면 왜 계산이 줄어드나요?
입자 하나는 위치 [x, y, z]와 속도를 갖습니다. Warp의 DEM 예제는 입자를 공간의 격자 칸에 넣고, 각 입자에서 가까운 칸의 이웃만 검색합니다. 두 입자가 접촉하면 위치·상대 속도 등을 이용해 힘을 계산합니다. GPU 커널이 여러 입자의 힘을 병렬로 구한 뒤, 시간 간격만큼 속도와 위치를 갱신합니다. Warp 공식 DEM 코드
시뮬레이션 배열과 뷰어가 출력하는 것
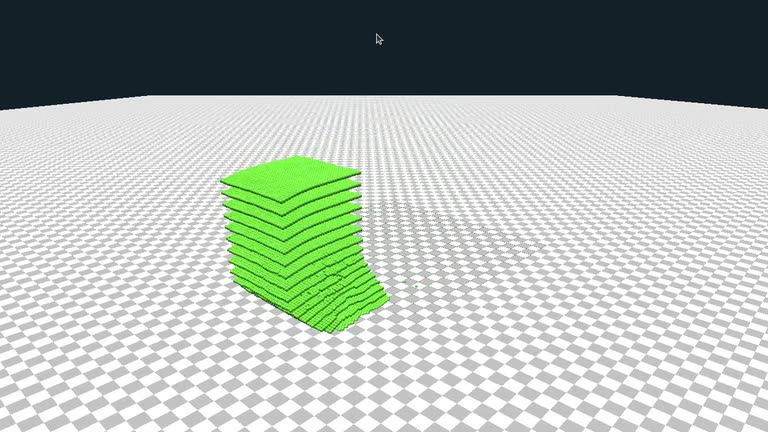
GPU에서 모든 입자를 계산한 뒤 CPU로 받아 읽는 위치 배열의 모양은 [65536, 3]입니다. 행 하나가 입자 하나이며 열 세 개가 장면의 X·Y·Z입니다. 뷰어는 points[::4]만 그리므로 기록의 particles: 65536과 displayed_particles: 16384는 서로 다른 수입니다.
mean_particle_displacement_m은 입자마다 시작점과 마지막 점 사이의 직선거리를 구한 다음 평균 낸 값입니다. 전체 경로를 따라 움직인 거리의 합을 의미하지 않습니다. 뷰어를 끈 경우에도 계산 배열은 같은 방식으로 비교할 수 있습니다. 기록을 만드는 코드
처음이면 실습 파일부터 받기
GPU 실습은 Isaac Sim을 실행할 머신에서 터미널을 엽니다. CPU 실습은 지금 쓰는 컴퓨터에서 해도 됩니다. 아래 명령은 한 줄씩 입력하고 Enter를 누르세요. 여러 줄짜리 명령 블록은 통째로 복사해도 됩니다.
cd "$HOME"
git clone https://github.com/james-joobs/awesome-nvidia-physical-ai.git
cd awesome-nvidia-physical-ai
pwd
홈 폴더에 받는 예입니다. 이미 내려받았다면 git clone은 건너뛰고 내 실습 폴더로 이동합니다. 새 터미널을 열 때마다 pwd의 출력 끝이 awesome-nvidia-physical-ai인지 확인하세요. 그래야 labs/로 시작하는 파일을 찾을 수 있습니다.
따라 하기
준비물 · NVIDIA GPU가 있는 머신에서 GPU가 잡히는지 먼저 확인합니다. 이 레포 폴더의 터미널에서 실행합니다.
1. 가상환경에 Warp 설치하기
아래 세 줄을 같은 터미널에서 실행합니다. examples는 입자 예제와 뷰어에 필요한 의존성을 함께 설치합니다.
python3 -m venv .venv-warp
source .venv-warp/bin/activate
python -m pip install "warp-lang[examples]==1.17.0"
2. 입자를 움직이고 보고서 읽기
화면을 띄울 수 있는 머신에서는 아래 명령을 실행합니다. 창 없이 접속했다면 첫 줄 끝에 --headless를 붙입니다. 화면 표시를 건너뛰어도 계산은 GPU에서 돌아갑니다. 끝나면 두 번째 줄로 보고서를 펼쳐 봅니다.
python labs/warp-particles/run_dem.py ./runs/warp
python -m json.tool ./runs/warp/result.json
frames는 계산한 프레임 수입니다. 입자 수와 평균 이동 거리도 같은 파일에 있습니다. NVIDIA Warp 입자 예제
테스트 결과
입자 65,536개를 200프레임, 시뮬레이션 시간 약 3.33초 동안 계산했습니다. 뷰어에는 16,384개를 그렸고 평균 이동 거리는 17.05m였습니다. 생성된 result.json에서 입자 수, 프레임 수, 이동 거리와 실행 시간을 확인할 수 있습니다. 촬영 당시 결과
실행 영상과 기록
실습 소스 코드
run_dem.py
GitHub에서 파일 보기import argparse
import json
import time
from pathlib import Path
import numpy as np
import warp as wp
from warp.examples.core.example_dem import Example
from warp.render import OpenGLRenderer
parser = argparse.ArgumentParser(description="Run the Warp DEM sample and measure particle motion.")
parser.add_argument("output", type=Path)
parser.add_argument("--headless", action="store_true", help="Skip creating the OpenGL window.")
args = parser.parse_args()
output = args.output
output.mkdir(parents=True, exist_ok=True)
with wp.ScopedDevice("cuda:0"):
example = Example(stage_path=None)
renderer = OpenGLRenderer(
title="Warp DEM | RTX 5090",
screen_width=1280,
screen_height=720,
camera_pos=(31.0, 20.0, 35.0),
camera_front=(-0.64, -0.34, -0.69),
camera_fov=43.0,
far_plane=150.0,
background_color=(0.08, 0.12, 0.16),
draw_sky=False,
draw_axis=False,
show_info=False,
) if not args.headless else None
first = example.points.astype(np.float32)
selection = slice(None, None, 4)
if renderer:
renderer.render_ground(size=120.0)
def render(points):
if not renderer:
return
renderer.begin_frame(example.sim_time)
renderer.render_points("particles", points[selection].copy(), 0.13, (0.41, 0.85, 0.24))
renderer.end_frame()
render(first)
print(f"CUDA device: {wp.get_device().name}", flush=True)
print(f"DEM particles: {len(first):,} (viewer renders every fourth particle)", flush=True)
(output / "viewer-ready").touch()
deadline = time.monotonic() + 1.4
while renderer and time.monotonic() < deadline:
render(first)
time.sleep(0.02)
times = []
for frame in range(200):
if renderer and not renderer.is_running():
raise RuntimeError("Viewer closed before the simulation completed")
start = time.perf_counter()
example.step()
wp.synchronize_device()
times.append((time.perf_counter() - start) * 1000)
current = example.x.numpy()
render(current)
if frame % 30 == 0:
print(f"Frame {frame + 1:3d}/200 | sim time {example.sim_time:.2f}s | DEM step {times[-1]:.2f} ms", flush=True)
if renderer:
time.sleep(max(0, (1 / 24) - (time.perf_counter() - start)))
if not np.isfinite(current).all():
raise RuntimeError("Non-finite particle positions")
displacement = np.linalg.norm(current - first, axis=1)
result = {
"warp": wp.__version__,
"device": wp.get_device().name,
"particles": len(current),
"displayed_particles": len(current[selection]) if renderer else 0,
"frames": len(times),
"simulated_seconds": round(example.sim_time, 3),
"median_step_ms_after_first_frame": round(float(np.median(times[1:])), 3),
"mean_particle_displacement_m": round(float(np.mean(displacement)), 3),
}
(output / "result.json").write_text(json.dumps(result, indent=2) + "\n")
print(json.dumps(result, indent=2), flush=True)
deadline = time.monotonic() + 7
while renderer and time.monotonic() < deadline and renderer.is_running():
render(current)
time.sleep(0.028)
if renderer:
renderer.close()