PhysX는 충돌 형상·강체·관절 기구의 물리 시뮬레이션과 장면 질의를 제공합니다. Isaac Sim에서 USD에 작성한 물리 설정은 백엔드가 관리하는 물리 객체로 변환됩니다.
충돌과 마찰을 계산한 결과는 어느 값에서 볼까요?
- 입력초기 상태
강체 + 충돌 형상 + 중력어떤 물체가 움직이고 어디에 닿을지 설정합니다.
- 처리접촉 계산
충돌 후보 → 접촉 반응시간 간격과 물리 재질을 반영해 물체를 움직입니다.
- 출력강체 상태 읽기
physx-poses.npy같은 시점의 물체 좌표를 골라 비교합니다.
물리 속성이 하는 일
강체는 위치·회전·속도를 가지며, 충돌체는 접촉을 검사할 경계를 지정합니다. PhysX가 접촉을 해결할 때 마찰이 접촉면을 따라 흐르는 움직임에 영향을 줍니다. 반발계수를 바꾸면 부딪힌 뒤 다시 튀는 움직임이 달라집니다.
마찰 값과 이동 거리 비교
실험 기록의 마찰 계수는 [0.16, 0.35, 0.75]였고, 순서대로 약 [0.570, 0.255, 0.114]m를 움직였습니다. 각 수치는 이 실험의 이동 거리입니다. 별도 강체 비교의 physx-poses.npy에는 시간과 물체 순서대로 자세가 저장됩니다. poses[t, i, :3]로 시점 t의 물체 i의 XYZ를 골라 볼 수 있습니다. PhysX 소스 · 물리 실습
아키텍처
| 구성 요소 | 역할과 주고받는 데이터 |
|---|---|
PxScene과 액터 |
장면은 정적·동적 액터, 형상, 재질, 필터, 솔버 설정을 묶습니다. 넓은 단계의 충돌 탐지에서 후보 쌍을 찾고 좁은 단계에서 접촉을 계산합니다. |
| 제약과 관절체 | 접촉과 관절이 강체 운동을 제한합니다. 축소 좌표 관절체는 연결된 링크를 관절 좌표로 모델링하고 로봇 제어에 필요한 구동기를 제공합니다. |
| GPU 동역학과 광역 충돌 탐지 | 장면에서 GPU 강체 동역학과 GPU 광역 충돌 탐지를 각각 켤 수 있습니다. 지원 형상과 동작은 버전에 따라 달라집니다. |
simulate / fetchResults |
시뮬레이션이 액터 상태를 진행하고 결과와 콜백을 애플리케이션에 전달합니다. 레이캐스트 등의 기하 질의는 별도의 인터페이스로 장면을 읽습니다. |
아래 공식 자료를 바탕으로 이 가이드에서 재구성한 그림입니다.
flowchart LR
    s["장면 형상과 필터"]
    pairs["광역 충돌 후보"]
    contacts["정밀 접촉 계산"]
    j["관절 및 구동 제약"]
    step["동역학 풀이와 적분"]
    report["자세와 접촉 보고"]
    s --> pairs
    pairs --> contacts
    contacts --> step
    j --> step
    step --> report
공식 그림과 예시
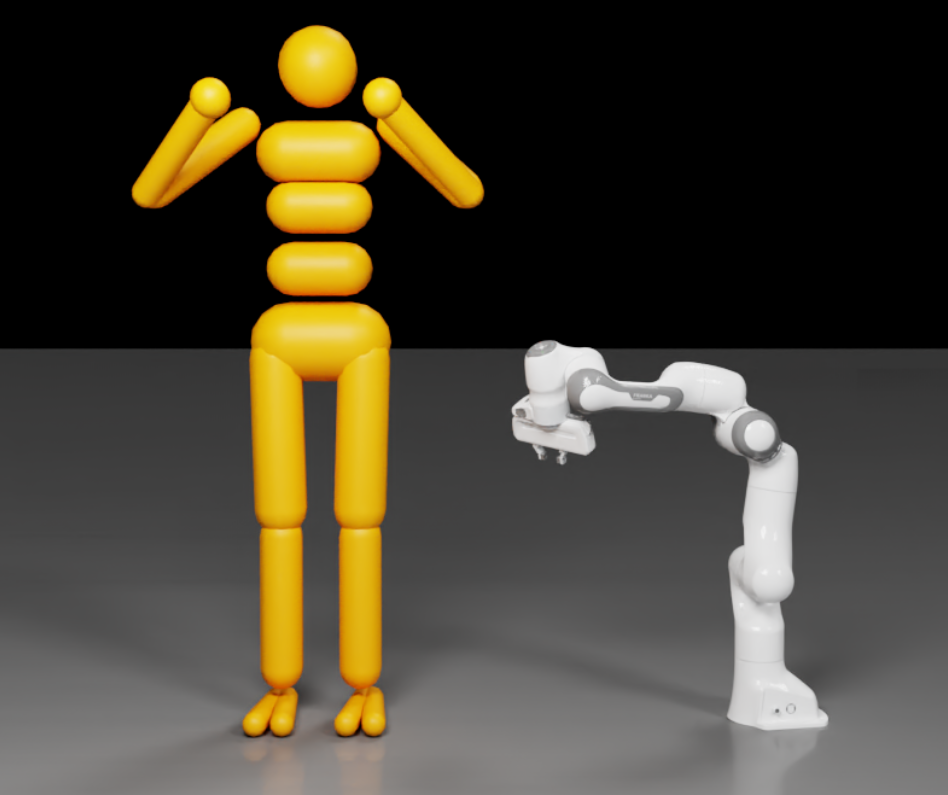
PhysX 관절체 가이드의 예시. 관절로 이어진 링크 트리로 표현할 수 있는 기구들을 보여 줍니다. 그림 출처와 원문 설명
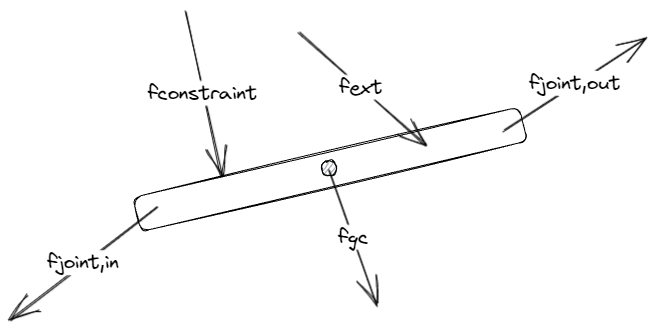
자유물체도는 관절체 링크에서 보고하는 유입 관절력의 방향과 의미를 해석하는 데 도움이 됩니다. 그림 출처와 원문 설명
워크플로 예시
- 두 손가락 그리퍼 관절체를 만들고 정적 테이블 위에 강체 작업물을 배치합니다. 링크 질량·관성, 콜라이더, 구동기 제한과 마찰 재질을 정의합니다.
- 고정 시간 간격과 관절 위치 목표로 장면을 진행합니다. 그리퍼를 닫고 들어 올리는 동안 작업물 자세와 접촉 보고를 기록합니다.
- 마찰과 콜라이더 근사 형상을 각각 바꿔 어떤 설정이 파지 실패에 더 큰 영향을 주는지 확인합니다.
검증할 항목
- 단순한 콜라이더로 시작해 무게중심, 관절 축, 구동 단위를 확인합니다. 시각 메시가 맞아도 물리 표현에는 오류가 있을 수 있습니다.
- 다수 환경이나 접촉이 많은 작업으로 확장하기 전에 SDK 버전의 GPU 버퍼 제한과 충돌 지원 표를 확인합니다.
공개 범위와 라이선스
PhysX SDK 코드는 BSD-3-Clause다. 상위 애플리케이션과 추가 구성 요소의 조건은 별도입니다.
관련 가이드
Isaac Sim · Isaac Lab · Newton