촬영한 사진과 카메라 자세를 바탕으로 3D 가우시안 장면을 복원합니다. 완성한 장면을 새 시점에서 렌더링하거나, 다음 작업에 맞춰 가우시안과 삼각형 메시를 각각 내보낼 수 있습니다.
촬영한 사진이 어떻게 새 시점을 보여 줄까요?
- 입력촬영 데이터 읽기
COLMAP 이미지 + 카메라 자세 + 희소 점군사진마다 어느 위치와 방향에서 촬영했는지 기록합니다.
- 처리가우시안 장면 맞추기
렌더링 → 원본과 비교 → 파라미터 갱신원본 이미지와 비슷해지도록 가우시안 속성을 조정합니다.
- 출력새 시점 렌더링과 내보내기
reconstructed_model.ply · USD · 삼각형 메시다음에 장면을 어떻게 쓸지에 맞춰 출력을 고릅니다.
입력에서 가우시안까지
공식 safety_park 예제는 COLMAP으로 처리한 사진을 사용합니다. 각 사진에는 카메라 내부 파라미터와 촬영 위치·회전이 있고, 여러 사진에서 대응점을 찾아 만든 희소 점군이 함께 들어 있습니다. fVDB Reality Capture는 이를 SfmScene으로 읽습니다. 희소 점의 위치에 가우시안을 초기화한 뒤, 알려진 카메라 위치에서 렌더링한 이미지가 원본 사진과 닮도록 가우시안의 위치·크기·회전·불투명도·색 표현을 반복해서 조정합니다.
공식 실행 기록에서 실제 입력과 출력 읽기
| 처리 시점 | safety_park 기록 |
읽는 법 |
|---|---|---|
| COLMAP 결과 읽기 | 사진 124장, 희소 점 199,702개 | 점은 사진의 픽셀 총수가 아니라 여러 시점에서 맞춘 3D 위치입니다. |
| 입력 정리 | 사진 124장, 점 168,661개 | 000079.jpg는 3,840 × 2,160에서 960 × 540으로 축소했습니다. 크기 조정과 점 필터링을 거칩니다. |
| 복원 시작 → 최적화 종료 | 초기 가우시안 168,661개 → 마지막 진행 로그에서 1,552,032개 | 최적화 중 가우시안을 추가하거나 제거할 수 있습니다. 가우시안 개수는 메시 면 수와 별도로 읽습니다. |
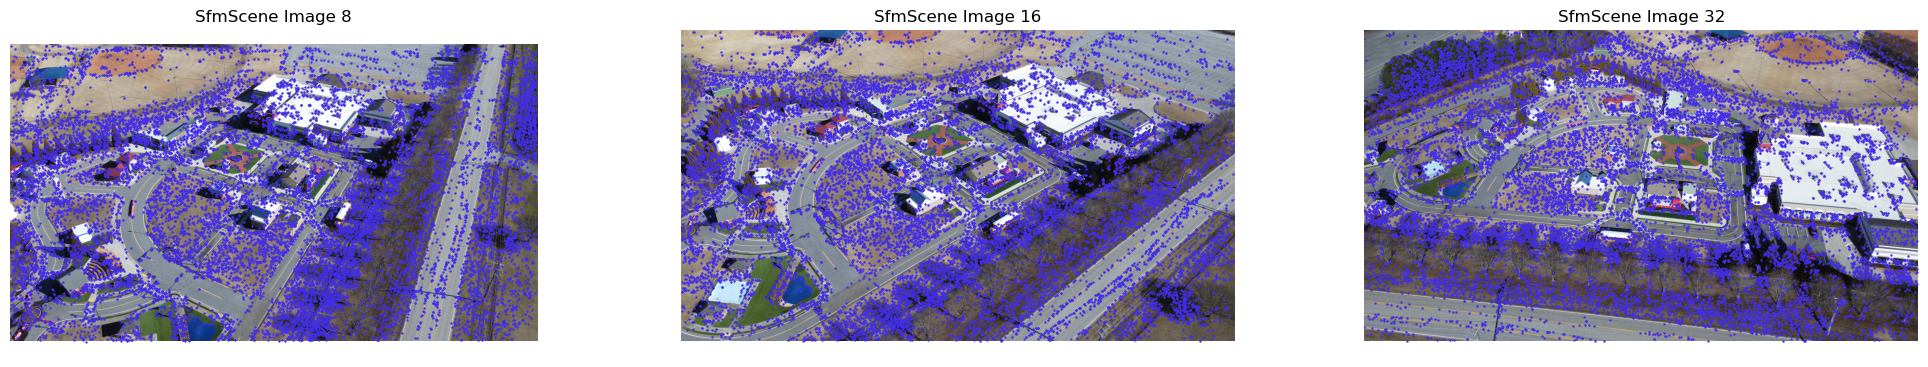
공식 예제는 입력을 읽고 복원하는 과정을 보여 줍니다. 새 시점의 복원 품질을 수치로 평가하려면 일부 카메라 시점을 학습에서 빼고, 해당 시점의 사진을 검증용으로 사용합니다. 공식 예제의 데이터와 실행 로그
다음 작업에 맞춰 파일 고르기
| 파일 | 담기는 정보 | 쓸 곳 |
|---|---|---|
reconstructed_model.ply 또는 가우시안 USD |
가우시안의 좌표·크기·방향과 외관 | 새 시점 렌더링과 장면 미리보기 |
reconstructed_mesh.ply |
삼각형을 이루는 꼭짓점과 면 | 표면 검사, 편집, 충돌체를 만들 때 참고할 형상 |
확장자가 둘 다 PLY여도 저장한 속성과 쓰는 방식이 다릅니다. 시뮬레이터에서 접촉을 계산하려면 메시의 단위와 표면을 점검하고 장면에 충돌체를 설정합니다. OpenUSD · SimReady · 주행 센서 복원에서 NuRec 사용하기
공식 자료와 라이선스
fVDB Reality Capture 저장소 · Apache-2.0 코드 라이선스. 예제 데이터와 의존성의 이용 조건도 각각 확인하세요.