Cosmos Data Factory(CDF)는 참조 파이프라인과 조합 가능한 스킬을 제공합니다. 선택한 블루프린트에 따라 검색, 시뮬레이션, 증강, 라벨링, 평가 도구 중 어떤 것을 쓸지 결정됩니다.
영상 생성 모델과 데이터 생성 워크플로의 역할
- 입력원본과 생성 조건 선택
원본 클립 + 장면 조건필요한 표본에 맞춰 블루프린트를 고릅니다.
- 처리단계 실행
선별 → 생성 → 평가워크플로가 단계에 맞는 도구와 모델을 연결합니다.
- 출력생성 데이터 내보내기
생성 파일 + 출처 기록원본과 설정, 검사 결과를 표본마다 연결합니다.
무엇을 고정하고 무엇을 바꿀지 정하기
야간 주행 사례가 부족하다면 같은 원본 장면에서 조명 조건을 바꾼 예시를 만들 수 있습니다. 블루프린트는 원본 선택, 조건에 맞춘 생성, 검사 결과 내보내기를 단계별로 묶습니다. 예를 들어 원본 권장 조건을 충족하는 클립을 고르고, 같은 카메라 경로에서 조명만 바꾸는 지시를 준 뒤, 생성 영상에 차선과 물체 배치가 유지되는지 확인합니다.
생성 데이터의 출처 보존하기
검토용 기록에 원본 ID, 프롬프트나 제어 조건, 모델 버전, 생성물 파일, 검사 결과를 함께 남기면 기준을 바꿔 다시 비교할 수 있습니다. 생성 변형 여러 개를 사용하더라도 학습·검증 분할에서는 같은 원본 그룹으로 다룹니다. 공식 Cosmos Data Factory 블루프린트 · Cosmos 월드 모델
블루프린트 구성
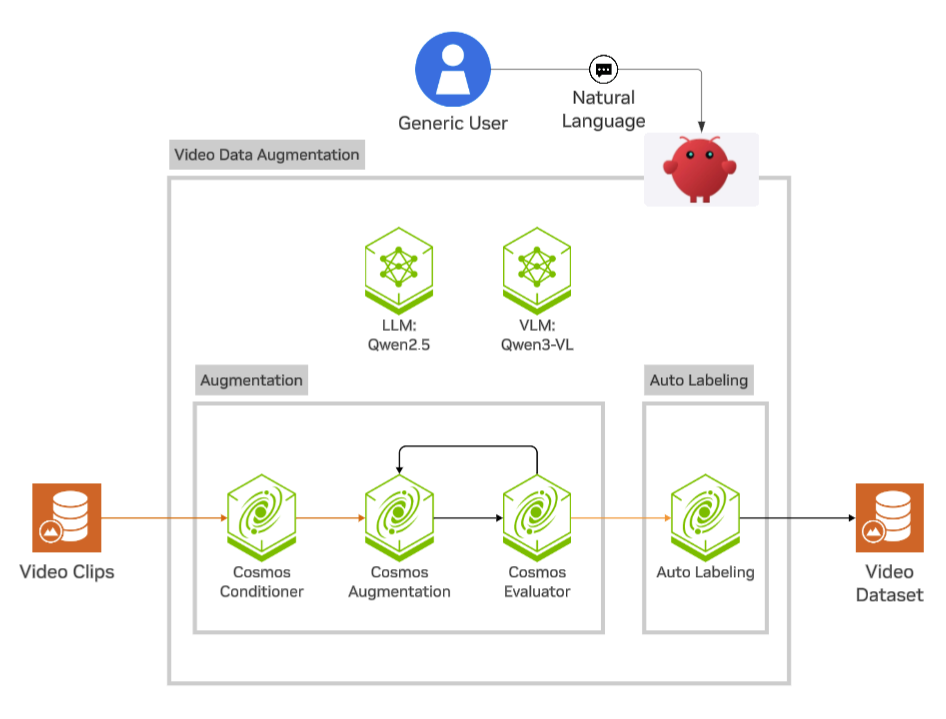
이 그림은 기존 영상이 장면 조건이 되는 영상 증강 블루프린트입니다. 자율주행 데이터 수집은 검색에서 시작할 수 있고, PCB 결함 생성은 렌더링한 부품에서 시작할 수 있습니다. 공식 블루프린트 소개
| 계층 | 책임 |
|---|---|
| 블루프린트 | 자율주행, 이벤트, 속성, 영상, 결함 생성의 입력과 실행 순서 및 구성을 정의 |
| 실행 | CDF Orchestration이 Airflow 작업과 GPU 서비스를 실행. 이벤트 영상과 영상 증강은 공식 문서에 OSMO 경로도 있음 |
| 처리 | Curator와 CDS는 클립을 찾고, Augmentation은 생성 엔드포인트를 호출. Simulation은 3D 장면을 렌더링하고, Auto Labeling은 주석을 내보냄 |
| 평가 | Cosmos Evaluator의 검사 결과를 받아 학습에 포함할 변형을 선택 |
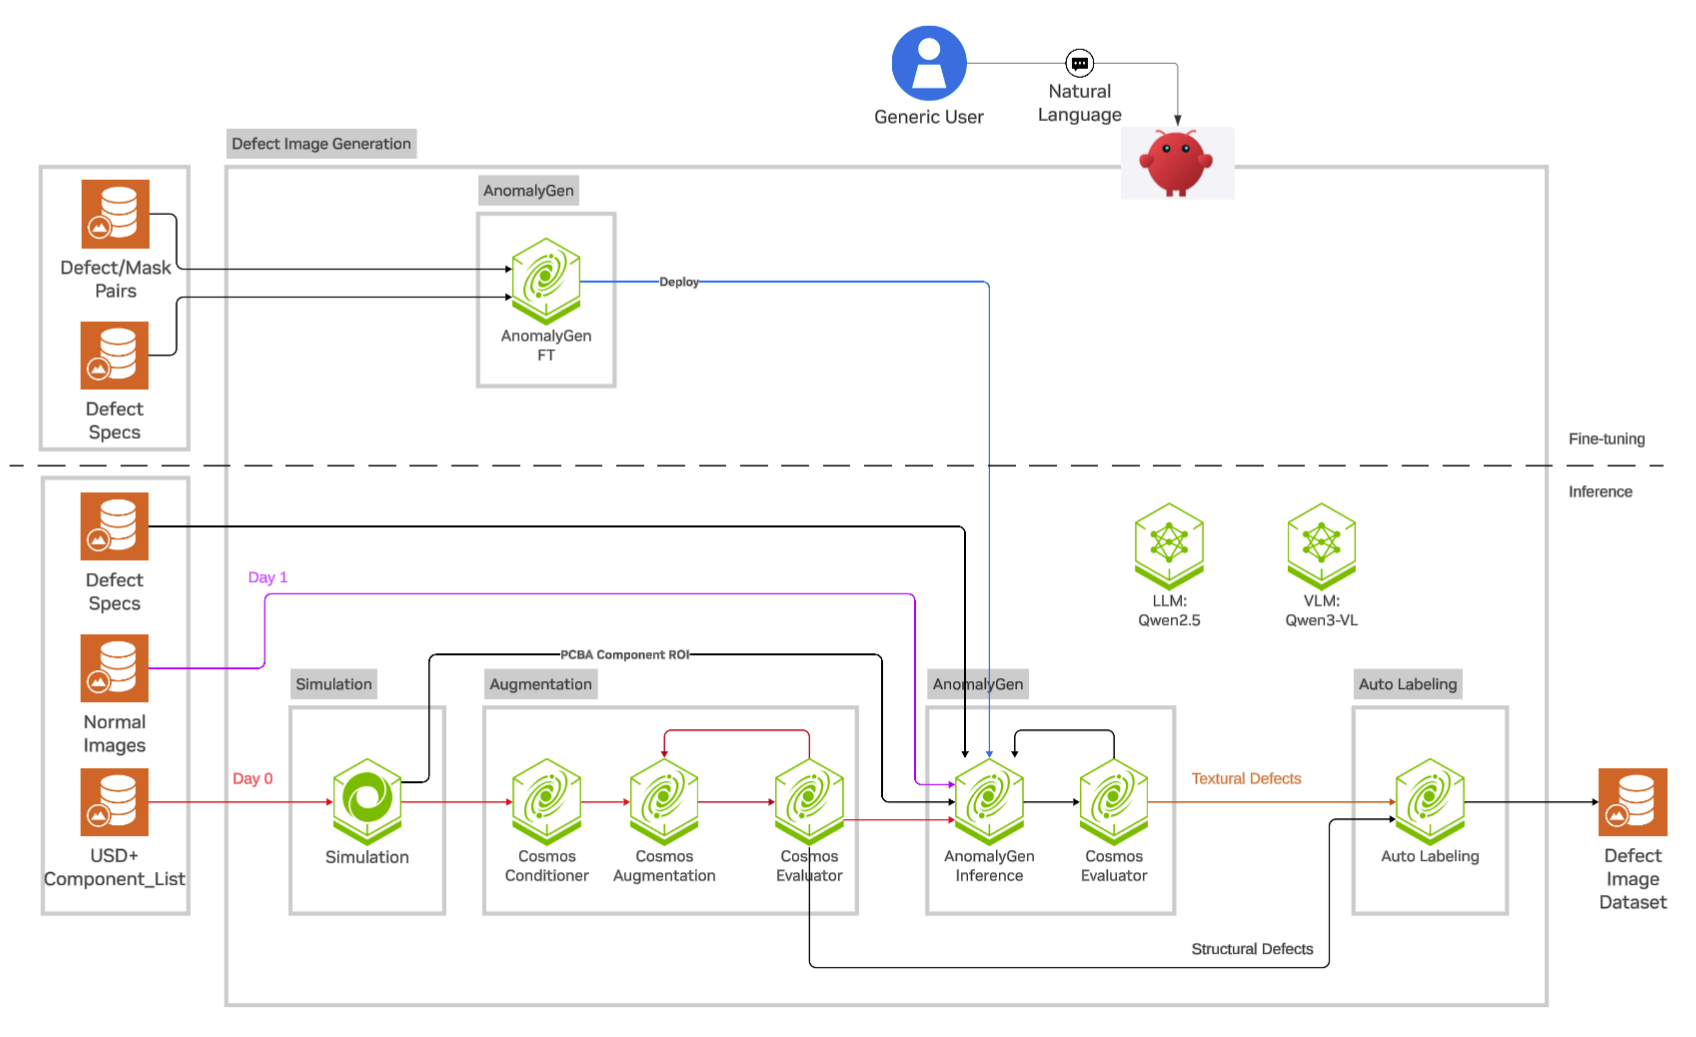
빨간색 Day 0 경로는 USD와 부품 목록에서 시작해 기판을 렌더링하고 외관을 증강합니다. 보라색 Day 1 경로는 정상 부품 사진을 AnomalyGen의 이미지 입력으로 사용합니다. 그림 위쪽 후학습 경로에는 결함·마스크 쌍과 결함 명세가 들어갑니다. 구조 결함과 표면 결함이 서로 다른 경로로 Auto Labeling에 들어가는 점을 보면 라벨 후보가 어디서 만들어지는지 알 수 있습니다. 공식 결함 이미지 생성 가이드
활용 예시 — 드문 주행 상황 확장
원하는 상황을 잘 보여주는 클립에서 시작합니다. 비슷한 실측 클립을 찾은 뒤 필요하면 RGB 영상이나 사전에 준비한 월드 시나리오 조건으로 날씨 변형을 생성합니다. 같은 원본에서 만든 영상이 학습과 검증에 섞이지 않도록 원본 주행 ID 단위로 나눕니다. 학습 전 움직임과 차선 기하를 검토하고, 통과 여부와 함께 모델 버전 및 제어 입력을 남깁니다. 공식 자율주행 블루프린트
입구 저장소는 코드 Apache-2.0, 문서와 스킬 CC-BY-4.0을 명시합니다. 사용하는 구성 요소, 데이터셋, 모델 엔드포인트의 조건은 각각 확인합니다. 공식 라이선스
연관 도구
NeMo Data Designer는 클립 메타데이터를 바탕으로 구조화 레코드나 질문 후보를 생성할 수 있습니다. CDF는 영상 생성, 증강과 라벨링 워크플로를 제공합니다.