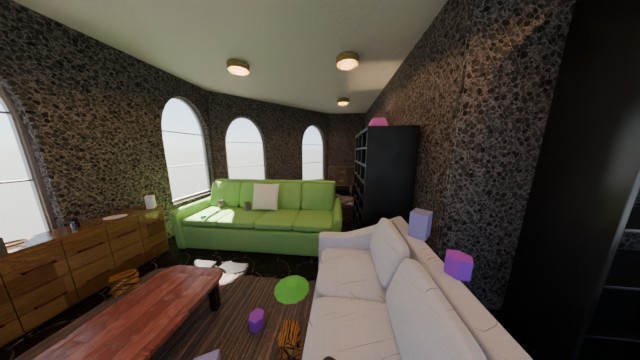
장면 생성기는 무엇을 만들까요?
- 입력생성 규칙 정하기
랜덤 시드 + 방 개수 + 가구 생성기Infinigen이 규칙에 따라 가구가 있는 새 집을 만듭니다.
- 처리카메라 이동 경로 찾기
메시 → RRT 카메라 경로·변환 행렬연결된 방 안의 경로를 정합니다. 로봇 정책을 학습한 것은 아닙니다.
- 출력기하 구조를 화면에 그리기
.blend + camera.npz → Cycles RGBCPU 렌더링과 OpenImageDenoise를 사용했습니다. 48프레임을 8 FPS로 재생합니다.
Isaac Sim 대신 Infinigen으로 방·가구·재질·조명이 있는 집을 만듭니다. 시드에 따라 수치와 배치 규칙을 고르고 Blender에 실제 기하 구조를 저장합니다. 절차적 장면 생성이며 프롬프트로 세계를 만드는 신경망은 아닙니다. 생성형 3D 세계 도구, 촬영한 공간의 3DGS 복원과 함께 비교해 볼 수 있습니다.
입력부터 화면까지 따라가 봅시다
seed=0, room_count=3으로 연결된 방을 만들고 소파·수납장·작은 물체를 배치합니다. 공식 집 둘러보기 예제는 RRT로 카메라 이동 경로를 구합니다. 로봇 제어 정책을 학습하는 예제가 아니라 공간 안을 이동하는 카메라를 계획하는 예제입니다. Infinigen 공식 예제 소스
시드 + 방 생성 규칙
    → 평면 배치와 메시
    → 가구 + 재질 + 조명
    → 충돌을 고려한 RRT 카메라 경로
    → .blend + 카메라 변환 행렬
    → Cycles RGB 프레임
메시는 꼭짓점 좌표와 점들을 잇는 면 정보입니다. 재질은 표면이 빛을 어떻게 반사할지 정하고, 카메라 행렬은 프레임마다 어디에서 바라볼지 정합니다. .blend에는 이런 요소를 편집할 수 있는 상태로 저장합니다. 화면만 남는 MP4와 다른 점입니다. camera.npz에는 카메라 정보가 들어 있어 검사하거나 복원 입력으로 이어 쓸 수 있습니다. 로봇 정책의 체크포인트는 아닙니다.
영상은 어떤 조건으로 만들었나요?
서로 다른 시점 48개를 640 × 360, 픽셀당 Cycles 16샘플로 렌더링하고 OpenImageDenoise를 적용했습니다. 이를 8 FPS로 재생해 6초 영상으로 만들었습니다. 원래 24 FPS 타임라인보다 3배 느리게 카메라 경로를 보여줍니다. 방과 가구는 정지해 있고 카메라만 이동합니다. 적은 샘플에 노이즈 제거를 적용한 미리보기이므로 세부 무늬가 부드럽게 보일 수 있습니다. 원본 프레임과 .blend는 OMEN에 보관합니다.
처음이면 실습 파일부터 받기
GPU 실습은 Isaac Sim을 실행할 머신에서 터미널을 엽니다. CPU 실습은 지금 쓰는 컴퓨터에서 해도 됩니다. 아래 명령은 한 줄씩 입력하고 Enter를 누르세요. 여러 줄짜리 명령 블록은 통째로 복사해도 됩니다.
cd "$HOME"
git clone https://github.com/james-joobs/awesome-nvidia-physical-ai.git
cd awesome-nvidia-physical-ai
pwd
홈 폴더에 받는 예입니다. 이미 내려받았다면 git clone은 건너뛰고 내 실습 폴더로 이동합니다. 새 터미널을 열 때마다 pwd의 출력 끝이 awesome-nvidia-physical-ai인지 확인하세요. 그래야 labs/로 시작하는 파일을 찾을 수 있습니다.
직접 집을 생성하고 렌더링하기
1. 별도 실행 환경 준비하기
공식 설치 문서를 기준으로 준비합니다. 이번 소스는 Python 3.11, Blender의 bpy==4.2.0을 사용합니다. Isaac Sim의 Python 환경에 섞어 설치하지 마세요. uv가 있는 환경에서 실행합니다.
git clone https://github.com/princeton-vl/infinigen.git runs/infinigen-source
git -C runs/infinigen-source checkout 53033dd55c7191cbc436be6ffbb63c026935a509
cd runs/infinigen-source
uv venv --python 3.11
INFINIGEN_MINIMAL_INSTALL=True uv pip install -e .
cd ../..
Linux에서는 프로젝트가 안내하는 시스템 빌드 패키지도 필요할 수 있습니다. 고정된 커밋의 Infinigen 2 미리보기 API를 사용하며, 예전 infinigen_examples.generate_indoors와는 실행 경로가 다릅니다. 이번 도우미는 Blackwell에서 Blender 4.2의 GPU 호환성 문제를 피하도록 CPU와 Cycles 12스레드를 명시했습니다. fVDB·CARLA 실험은 별도로 RTX GPU에서 실행했습니다.
2. 집을 생성해 장면 파일로 저장하기
이 저장소 폴더에서 새 Infinigen 환경의 Python으로 실행하세요.
runs/infinigen-source/.venv/bin/python labs/scene-generation/run.py \
  --source runs/infinigen-source --seed 0 --frames 1 48 \
  --room_count 3 --resolution 640 360 --samples 16 \
  --save_blend runs/house.blend --output runs/house-build
Saved ...house.blend가 나오면 생성이 끝났습니다. 공식 예제의 --save_blend는 저장하고 종료하는 옵션이므로 아직 영상은 생기지 않습니다. 다른 집을 만들려면 시드를 바꿔 보세요. 모든 랜덤 배치에서 카메라 경로를 찾는 것은 아닙니다. 배치가 거부되었다면 메시지를 확인하고 다른 시드로 시도합니다.
3. 저장한 기하 구조를 렌더링하기
runs/infinigen-source/.venv/bin/python labs/scene-generation/run.py \
  --source runs/infinigen-source --seed 0 --frames 1 48 \
  --resolution 640 360 --samples 16 \
  --load_blend runs/house.blend --output runs/house-render
ffmpeg -framerate 8 -start_number 1 -i runs/house-render/Camera/%04d.png \
  -c:v libx264 -crf 23 -pix_fmt yuv420p -movflags +faststart runs/house-tour.mp4
저장된 카메라 경로의 각 위치에서 광선을 추적해 화면을 그립니다. 도우미는 RGB 출력을 노이즈 제거 출력으로 바꾸며 생성·경로 계획 로직은 바꾸지 않습니다. 렌더링 시간은 영상 재생 시간보다 깁니다. 먼저 몇 프레임을 확인한 뒤 더 선명하게 만들고 싶을 때 해상도와 샘플 수를 높이세요.
저장된 결과 확인하기
GPU 없이 영상을 보거나 동봉한 해시와 카메라 경로 요약을 검사할 수 있습니다.
python3 labs/scene-generation/check.py
실행 기록에는 소스 커밋, Blender 버전, 프레임 수, 카메라 이동과 편집 조건을 적었습니다. 메시가 생성되었다고 바로 로봇 실습 환경이 완성되는 것은 아닙니다. 다른 시뮬레이터로 가져갈 때 크기·충돌체·관절·재질을 확인하세요. 공식 시뮬레이터 내보내기 문서 · 미디어 출처 · 3DGS 광장 둘러보기.
실행 영상과 기록
실습 소스 코드
run.py
GitHub에서 파일 보기"""Run the pinned Infinigen house-tour example with explicit CPU rendering and denoising.
Usage after installing the official source in its own Python 3.11 environment:
python run.py --source /path/to/infinigen --seed 0 --frames 1 48 --save_blend runs/house.blend
python run.py --source /path/to/infinigen --seed 0 --frames 1 48 --load_blend runs/house.blend --output runs/house
"""
import argparse
import importlib.util
import os
from pathlib import Path
import sys
def main():
parser=argparse.ArgumentParser(add_help=False)
parser.add_argument("--source",type=Path,required=True)
args,remaining=parser.parse_known_args()
os.environ.setdefault("OMP_NUM_THREADS","12")
from infinigen2.exporters.render_cycles import DenoiseMode
from infinigen2.exporters.util.format import ExportType, RenderPass
path=args.source/"examples/house_tour/render.py"
spec=importlib.util.spec_from_file_location("official_house_tour",path)
module=importlib.util.module_from_spec(spec)
spec.loader.exec_module(module)
original=module.render_cycles
def render(**kwargs):
import bpy
bpy.context.scene.render.threads_mode="FIXED"
bpy.context.scene.render.threads=12
kwargs["render_passes"]=[RenderPass(ExportType.IMAGE_DENOISED,p.path,p.data_type) if p.type==ExportType.IMAGE else p for p in kwargs["render_passes"]]
return original(**kwargs,device_type="CPU",denoise_mode=DenoiseMode.OPENIMAGEDENOISE)
module.render_cycles=render
sys.argv=[str(path),*remaining]
module.main()
if __name__=="__main__":
main()
check.py
GitHub에서 파일 보기"""Verify the published procedural house tour without Blender or a GPU."""
import hashlib
import json
import math
from pathlib import Path
def main():
root=Path(__file__).resolve().parents[2]
data=json.loads((root/"labs/scene-generation/recorded.json").read_text())
assert data["mode"]=="procedural geometry generation; not neural world-model inference"
assert data["seed"]==0 and data["room_count"]==3 and data["frames"]==48
assert data["render"]["device"]=="CPU" and data["render"]["denoiser"]=="OpenImageDenoise"
assert data["camera"]["unique_poses"]==48
assert all(math.isfinite(n) for point in data["camera"]["centers_m"] for n in point)
centers=data["camera"]["centers_m"]
distance=sum(math.dist(a,b) for a,b in zip(centers,centers[1:]))
assert distance>.1 and math.isclose(distance,data["camera"]["path_length_m"],abs_tol=1e-5)
movie=root/"site/public/showcase/scene-generation.mp4"
assert hashlib.sha256(movie.read_bytes()).hexdigest()==data["video_sha256"]
assert data["playback_fps"]==8 and data["frames"]/data["playback_fps"]==6
print(f'{data["frames"]} rendered views, {distance:.2f}m camera path, 6-second slowed preview, video hash OK')
if __name__=="__main__":
main()